# 矩阵论
# 线性变换 T 在基底下的矩阵
定义如下:
这个题目较为灵活,最复杂情况如下:
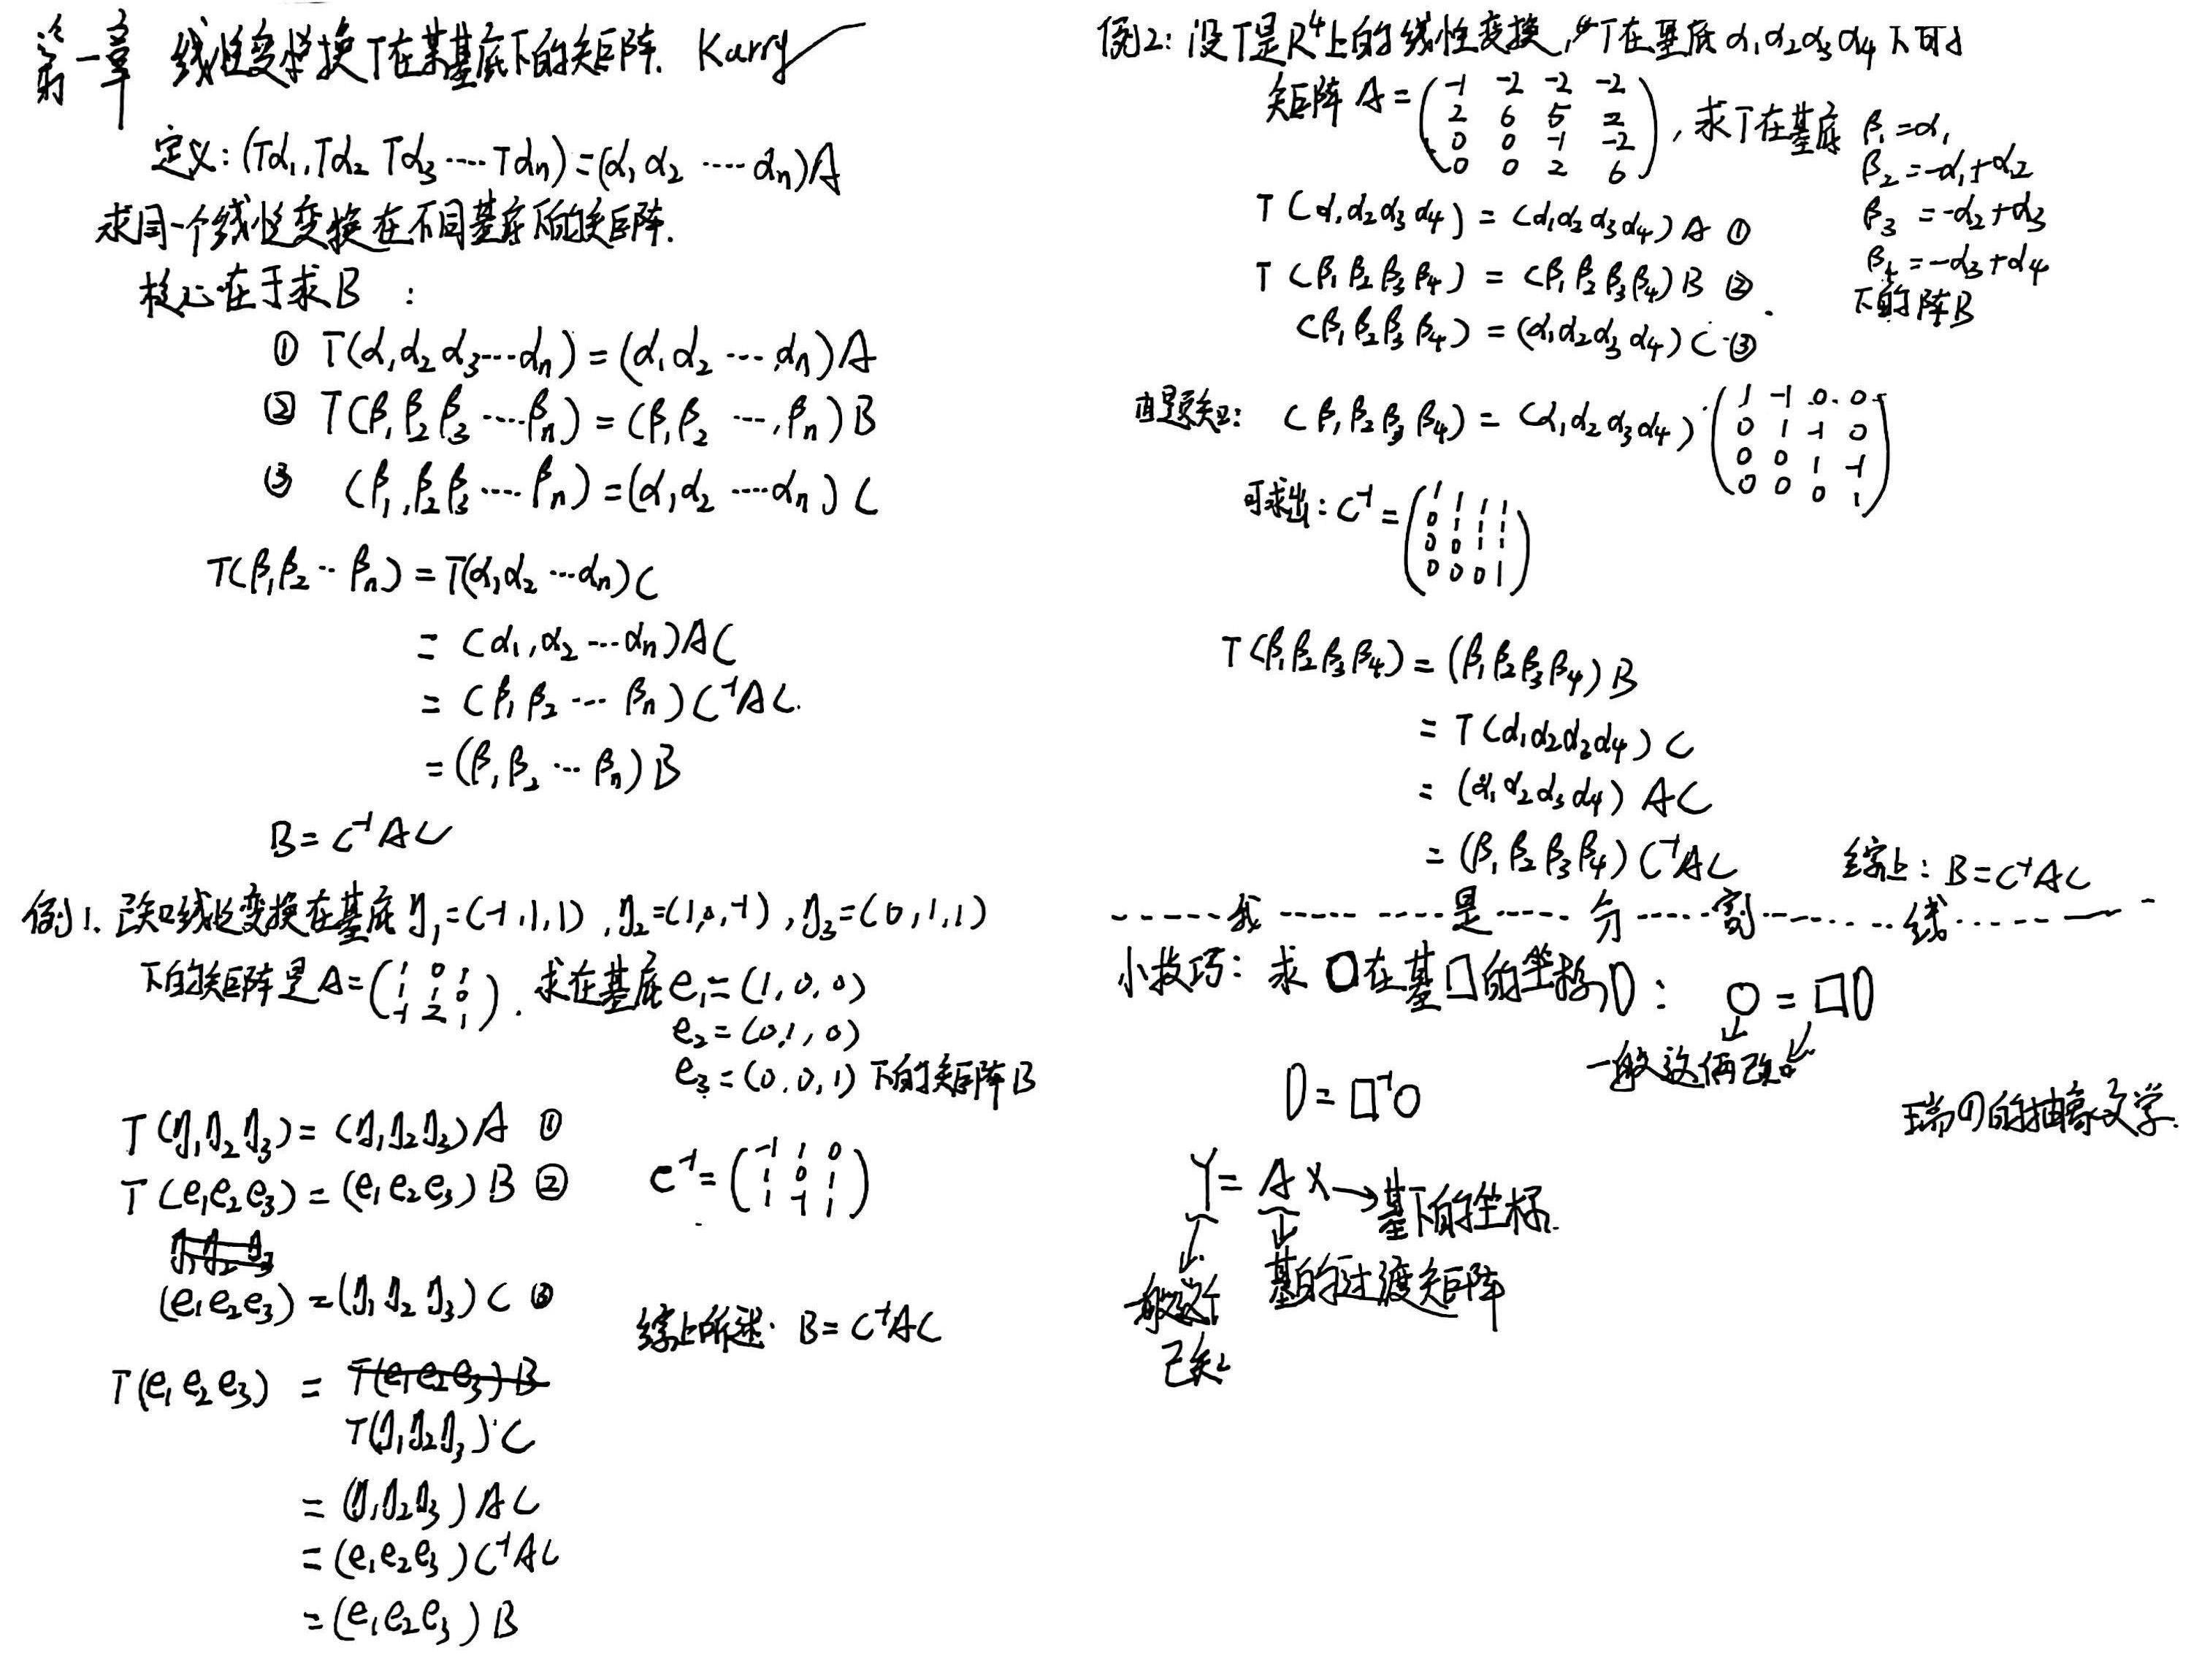
\begin{align} T(\alpha_1,\alpha_2,\alpha_3\dots\alpha_n)=(\alpha_1,\alpha_2,\alpha_3\dots\alpha_n)A \\ T(\beta_1,\beta_2,\beta_3\dots\beta_n)=(\beta_1,\beta_2,\beta_3\dots\beta_n)B \\ (\beta_1,\beta_2,\beta_3\dots\beta_n)=(\alpha_1,\alpha_2,\alpha_3\dots\alpha_n)C \end{align}一般已知过度矩阵 C 和基下矩阵 A,C 是由,过渡到 的,核心在于求 B:
\begin{align} T(\alpha_1,\alpha_2,\alpha_3\dots\alpha_n)=(\alpha_1,\alpha_2,\alpha_3\dots\alpha_n)A \\ (\beta_1,\beta_2,\beta_3\dots\beta_n)C^{-1}=(\alpha_1,\alpha_2,\alpha_3\dots\alpha_n) \\ T(\beta_1,\beta_2,\beta_3\dots\beta_n)C^{-1}=(\beta_1,\beta_2,\beta_3\dots\beta_n)C^{-1}A \\ T(\beta_1,\beta_2,\beta_3\dots\beta_n)=(\beta_1,\beta_2,\beta_3\dots\beta_n)C^{-1}AC \\ (\beta_1,\beta_2,\beta_3\dots\beta_n)C^{-1}AC=(\beta_1,\beta_2,\beta_3\dots\beta_n)B \\ B=C^{-1}AC \end{align}例一:已知线性变换 T 在基底 下的矩阵
求在基底 下的矩阵。
解
由题可知:
\begin{align} T(\eta_1,\eta_2,\eta_3)=(\eta_1,\eta_2,\eta_3)A \\ T(e_1,e_2,e_3)=(e_1,e_2,e_3)B \\ (e_1,e_2,e_3)=(\eta_1,\eta_2,\eta_3)C \end{align}C 可以轻易的求解出来:
\begin{align} C=(\eta_1,\eta_2,\eta_3)^{-1}(e_1,e_2,e_3)=\begin{bmatrix} -1 & 1 & 0\\ 1 & 0 & 1\\ 1 & -1 & 1 \end{bmatrix}^{-1} \cdot \begin{bmatrix} 1 & 0 & 0\\ 0 & 1 & 0\\ 0 & 0 & 1 \end{bmatrix}=\begin{bmatrix} -1 & 1 & -1\\ 0 & 1 & -1\\ 1 & 0 & 1 \end{bmatrix} \\ C^{-1}=\begin{bmatrix} -1 & 1 & 0\\ 1 & 0 & 1\\ 1 & -1 & 1 \end{bmatrix} \end{align}求基底 e 下的矩阵正是矩阵 B,于是有:
# 基下的坐标
一般是已知坐标,求其在基底,下的坐标,一般表示为:
\begin{align} Y=AX \\ \begin{bmatrix} y_1 \\ y_2 \\ y_3 \end{bmatrix}=\begin{bmatrix}\eta_1,\eta_2,\eta_3\end{bmatrix}\cdot\begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix} \end{align}求解 x:
\begin{align} \begin{bmatrix} x_1 \\ x_2 \\ x_3 \end{bmatrix}=\begin{bmatrix}\eta_1,\eta_2,\eta_3\end{bmatrix}^{-1}\cdot\begin{bmatrix} y_1 \\ y_2 \\ y_3 \end{bmatrix} \end{align}# 内积的证明
要满足如下性质:
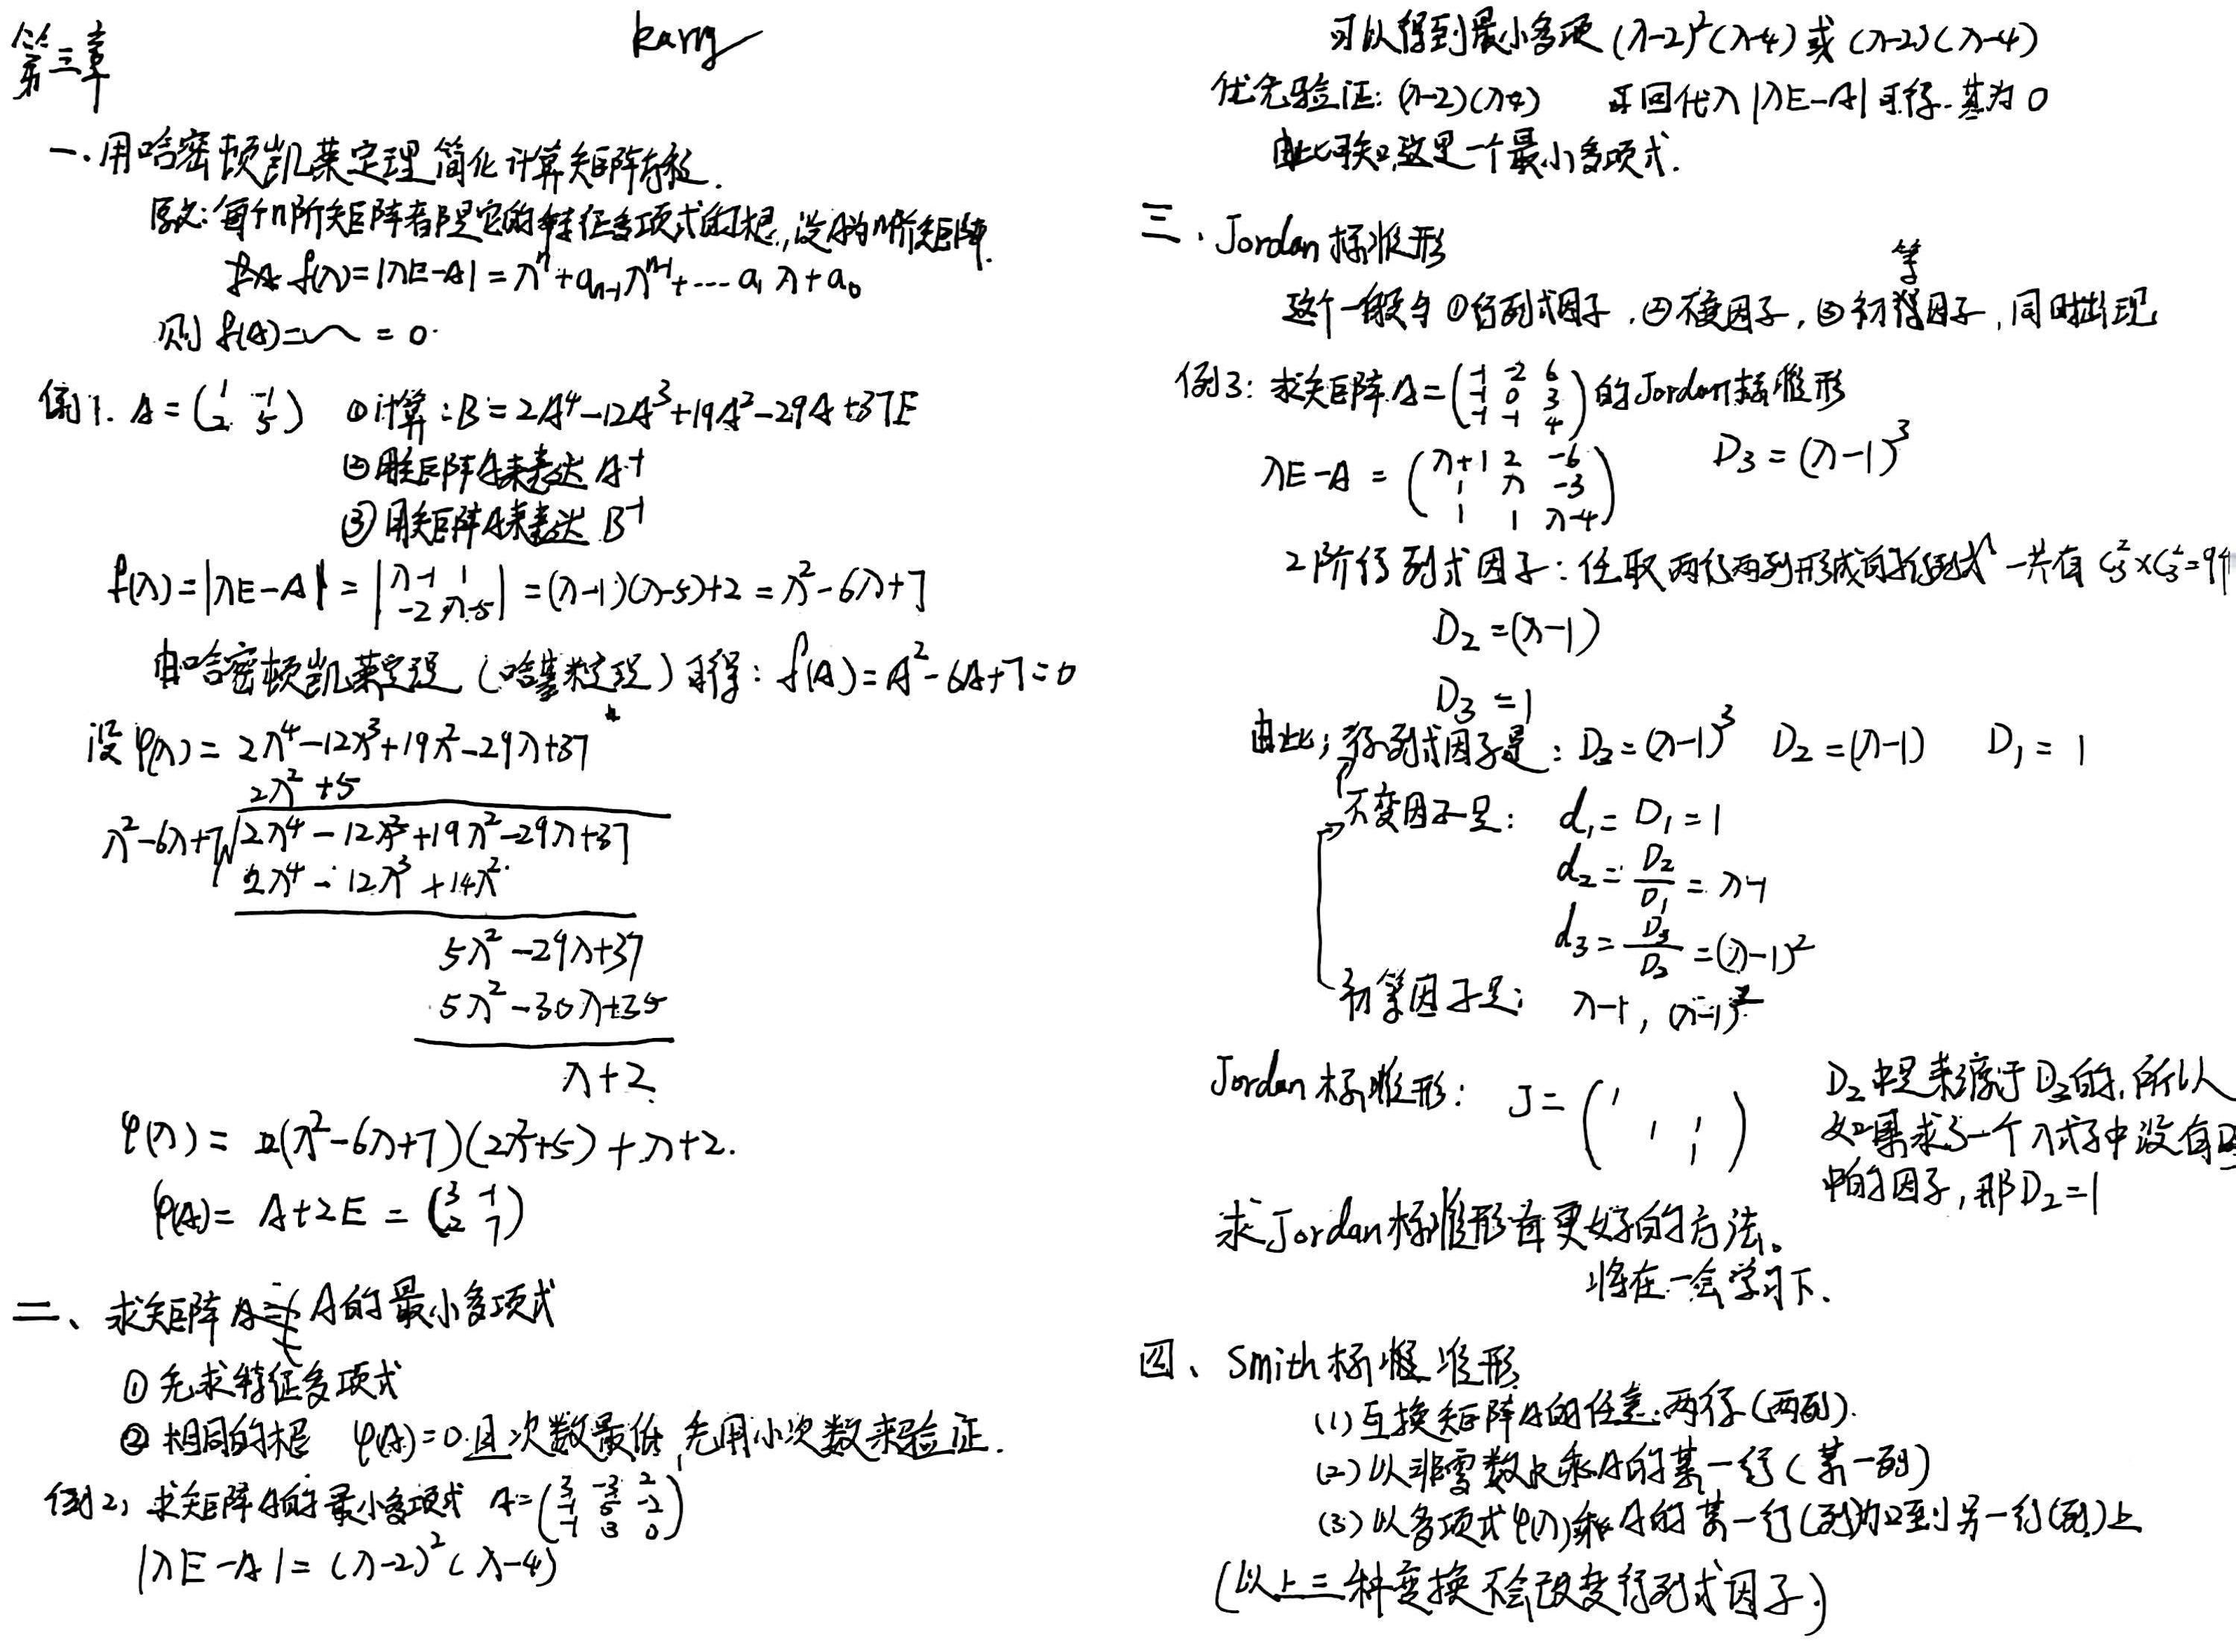
\begin{align} (\alpha,\beta)=\overline{(\beta,\alpha)}\\ (k\alpha,\beta)=k(\alpha,\beta)\\ (\alpha+\beta,\gamma)=(\alpha,\gamma)+(\beta,\gamma)\\ \text{当}\alpha\ne 0\text{时}(\alpha,\alpha)>0 \end{align}# 求矩阵 A 的最小多项式
- 先用 求出特征多项式。
- 由低次方向高次方验证,直到出现零矩阵。
例一:求矩阵
\begin{align} A=\begin{bmatrix} 3 & -3 & 2\\ -1 & 5 & -2\\ -1 & 3 & 0 \end{bmatrix} \end{align}的最小多项式。
解
由此最小特征是可能是 或者,先从低次开始验证,也就是。
\begin{align} (A-2E)(A-4E)=\begin{bmatrix} 1 & -3 & 2\\ -1 & 3 & -2\\ -1 & 3 & -2 \end{bmatrix}\cdot\begin{bmatrix} -1 & -3 & 2\\ -1 & 1 & -2\\ -1 & 3 & -4 \end{bmatrix}=\begin{bmatrix} 0 & 0 & 0\\ 0 & 0 & 0\\ 0 & 0 & 0 \end{bmatrix} \end{align}由此可知,由 可构成零矩阵, 就是最小多项式。
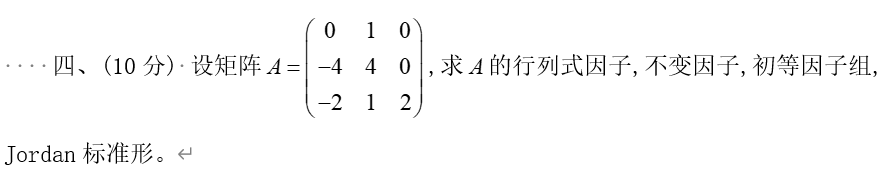
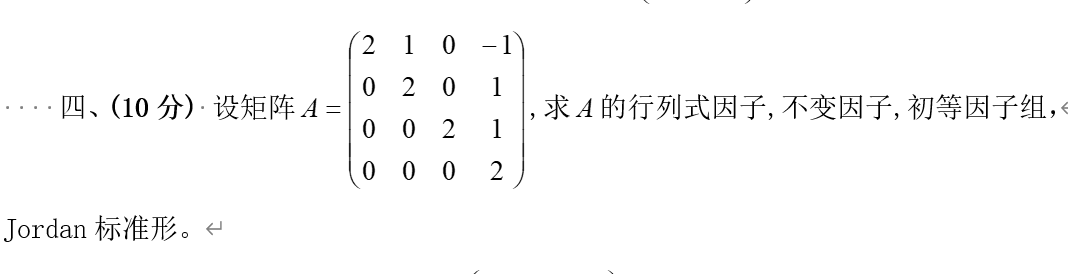
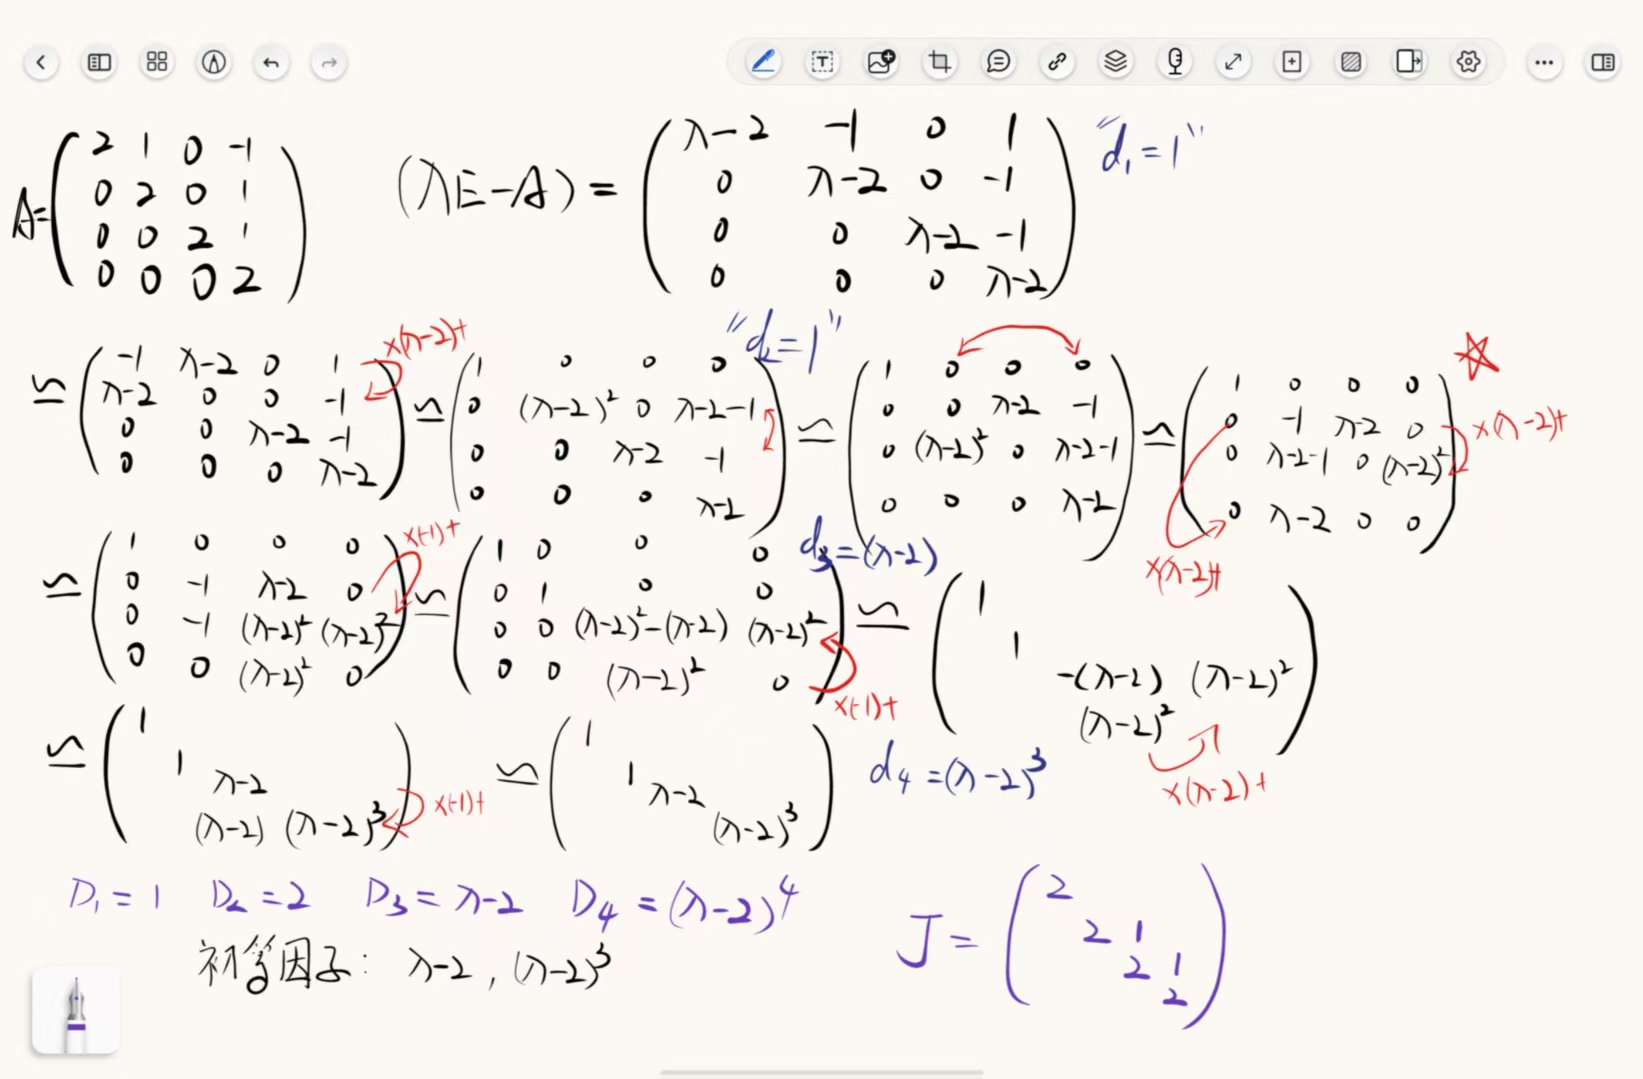
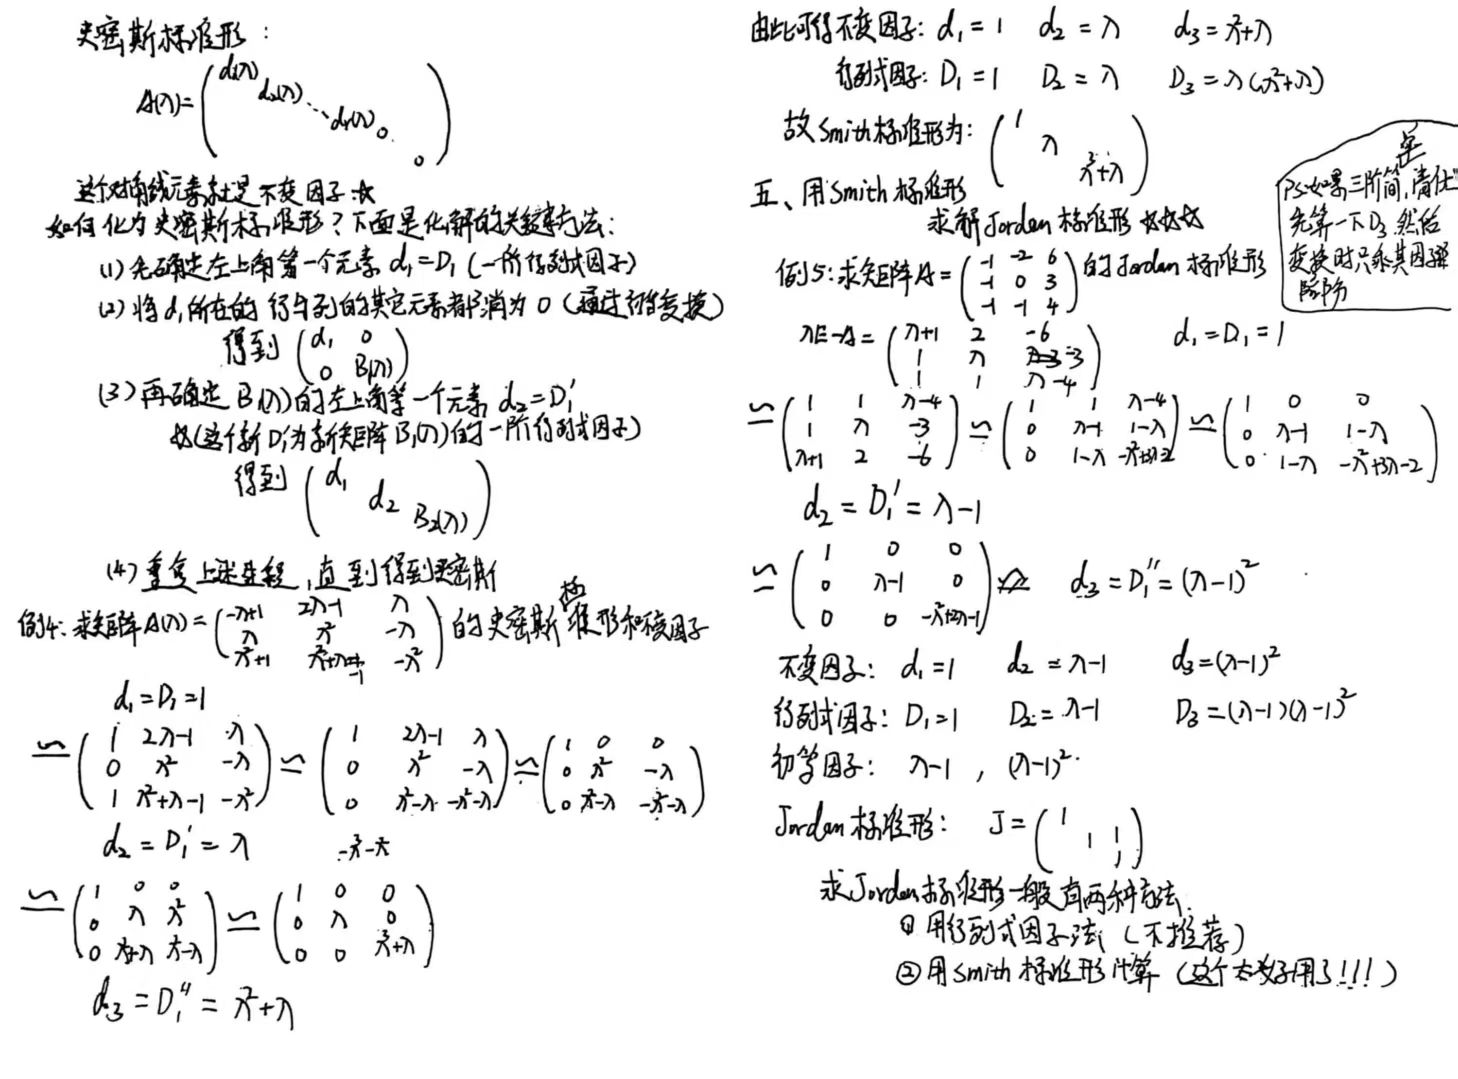
# 行列式因子、不变因子、初等因子与 Jordan 标准型
推荐通过 Smith 标准型来求解一般这个最快且出错率较低,如果 Smith 标准型求解困难,再通过子式来求。
求矩阵
\begin{align} A =\begin{bmatrix} -1 & -2 & 6\\ -1 & 0 & 3\\ -1 & -1 & 4 \end{bmatrix} \end{align}的行列式因子、不变因子、初等因子与 Jordan 标准型。
解
构造:
\begin{align} |\lambda E-A|=\begin{bmatrix} \lambda+1 & 2 & -6\\ 1 & \lambda & -3\\ 1 & 1 & \lambda-4 \end{bmatrix} \end{align}观察是否有公因子,并没有,1 行 1 列必是 1:
观察右下角 2x2 子式是否有公因子,有的,是,所以 2 行 2 列必是。
由此可知
不变因子:
行列式因子:
初等因子:
由此可得出 Jordan 标准型:
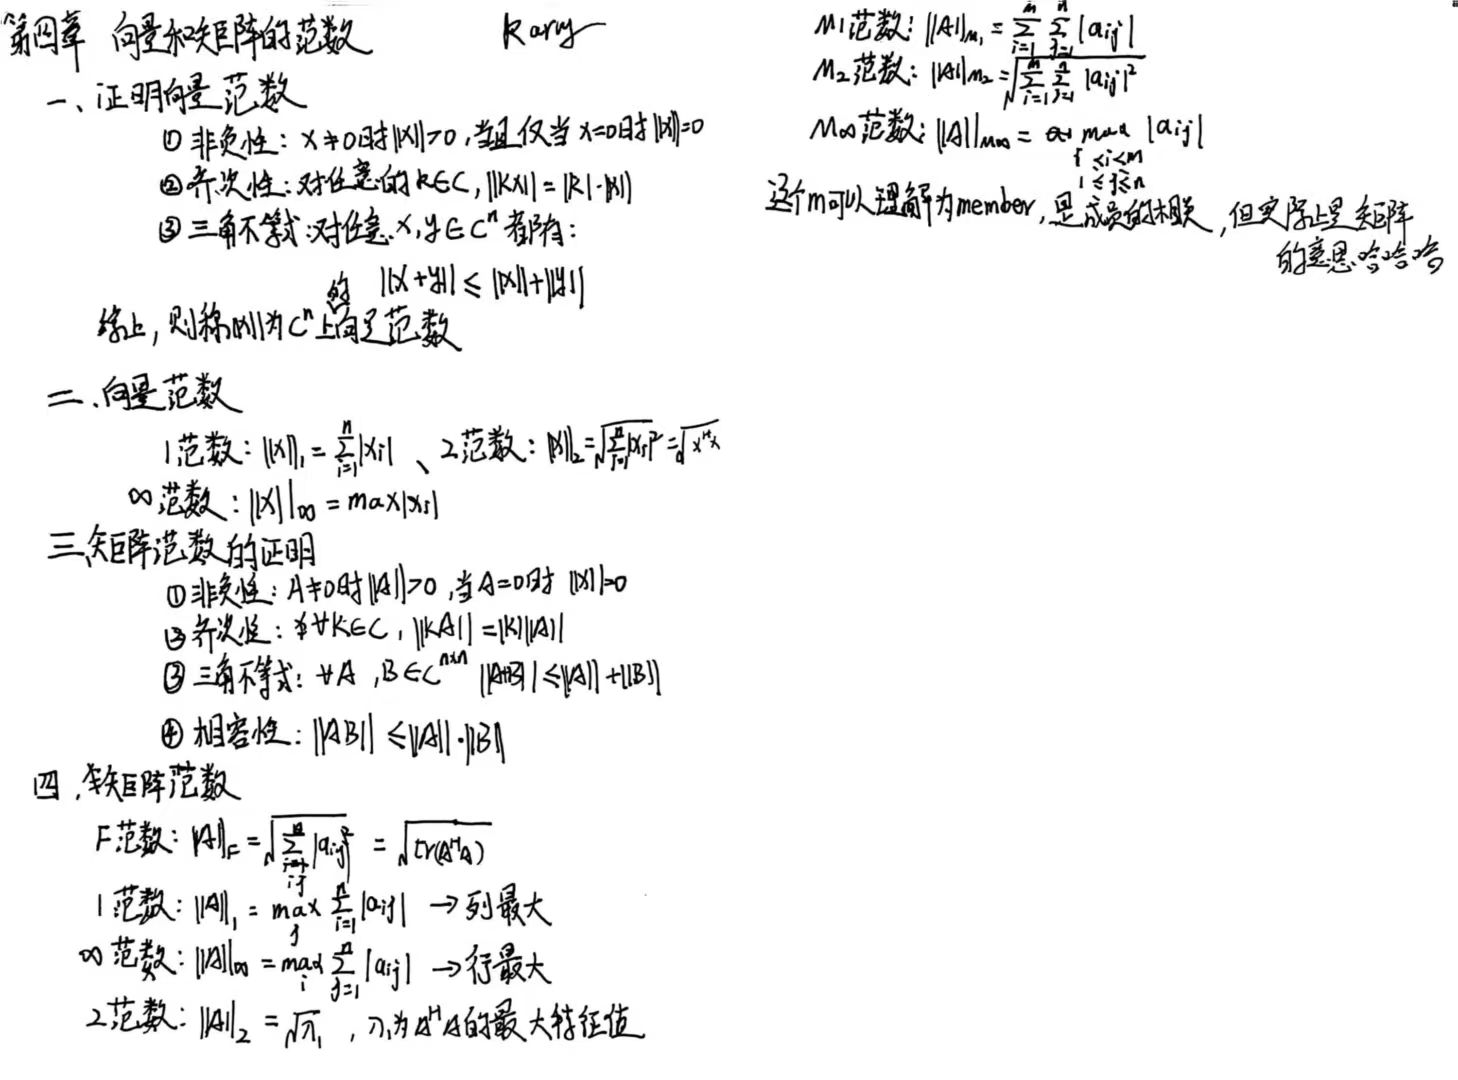
\begin{align} J=\begin{bmatrix} 1 & 0 & 0\\ 0 & 1 & 1\\ 0 & 0 & 1\\ \end{bmatrix} \end{align}# 证明向量范数
非负性
齐次性
三角不等式
# 向量范数
一范数
二范数
无穷范数
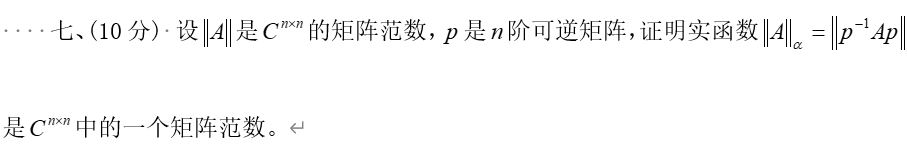
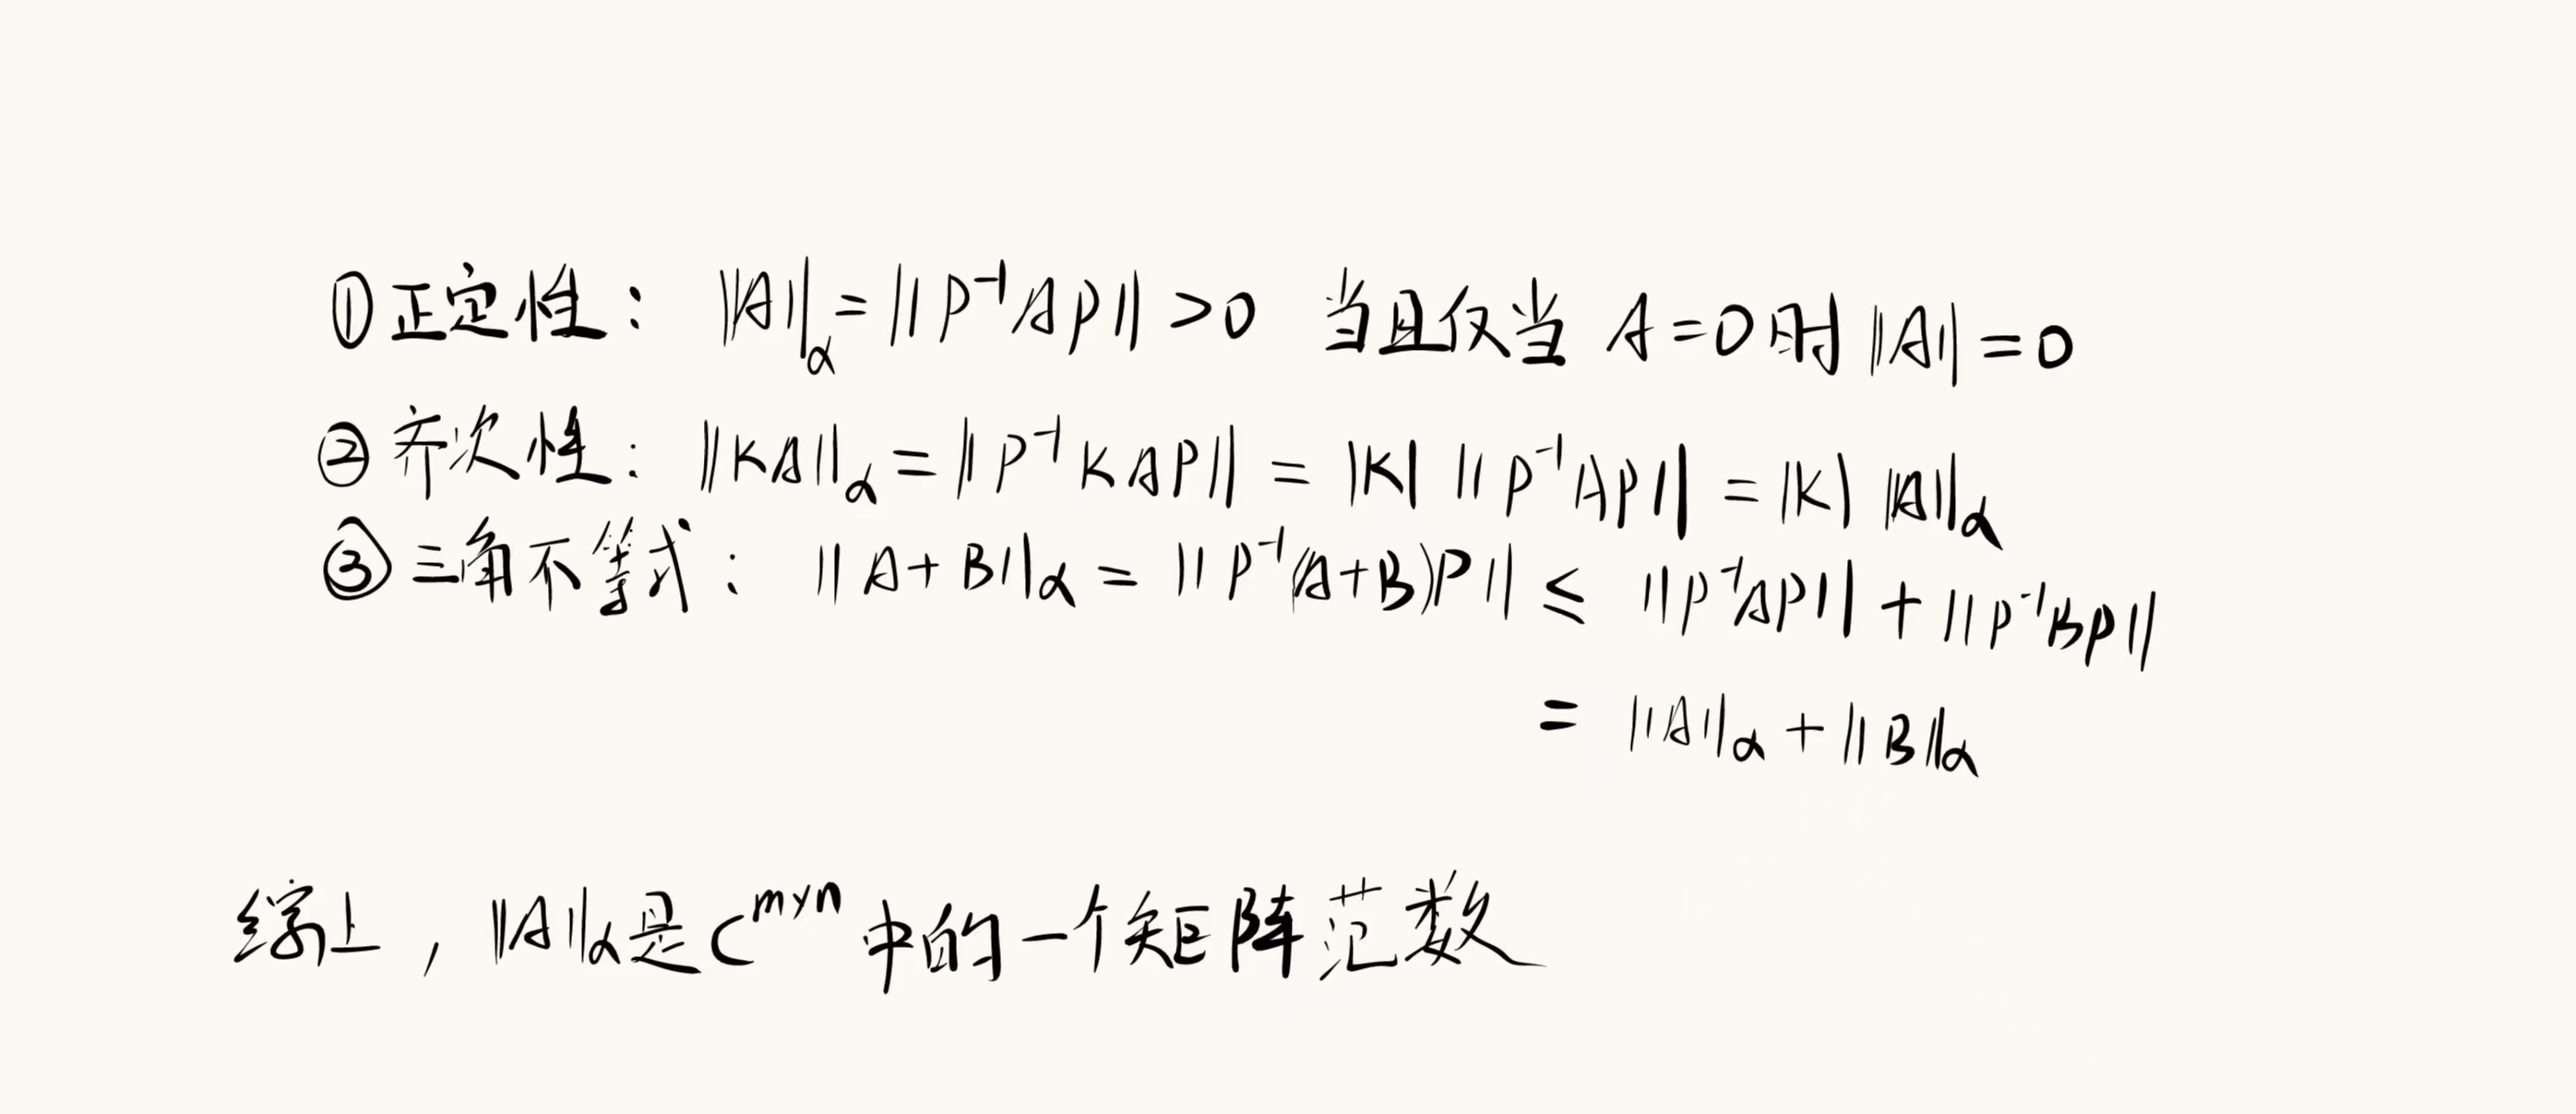
# 证明矩阵范数
非负性
齐次性
三角不等式
相容性
# 矩阵范数
一范数
二范数
无穷范数
M1 范数
M2 范数
M 无穷范数
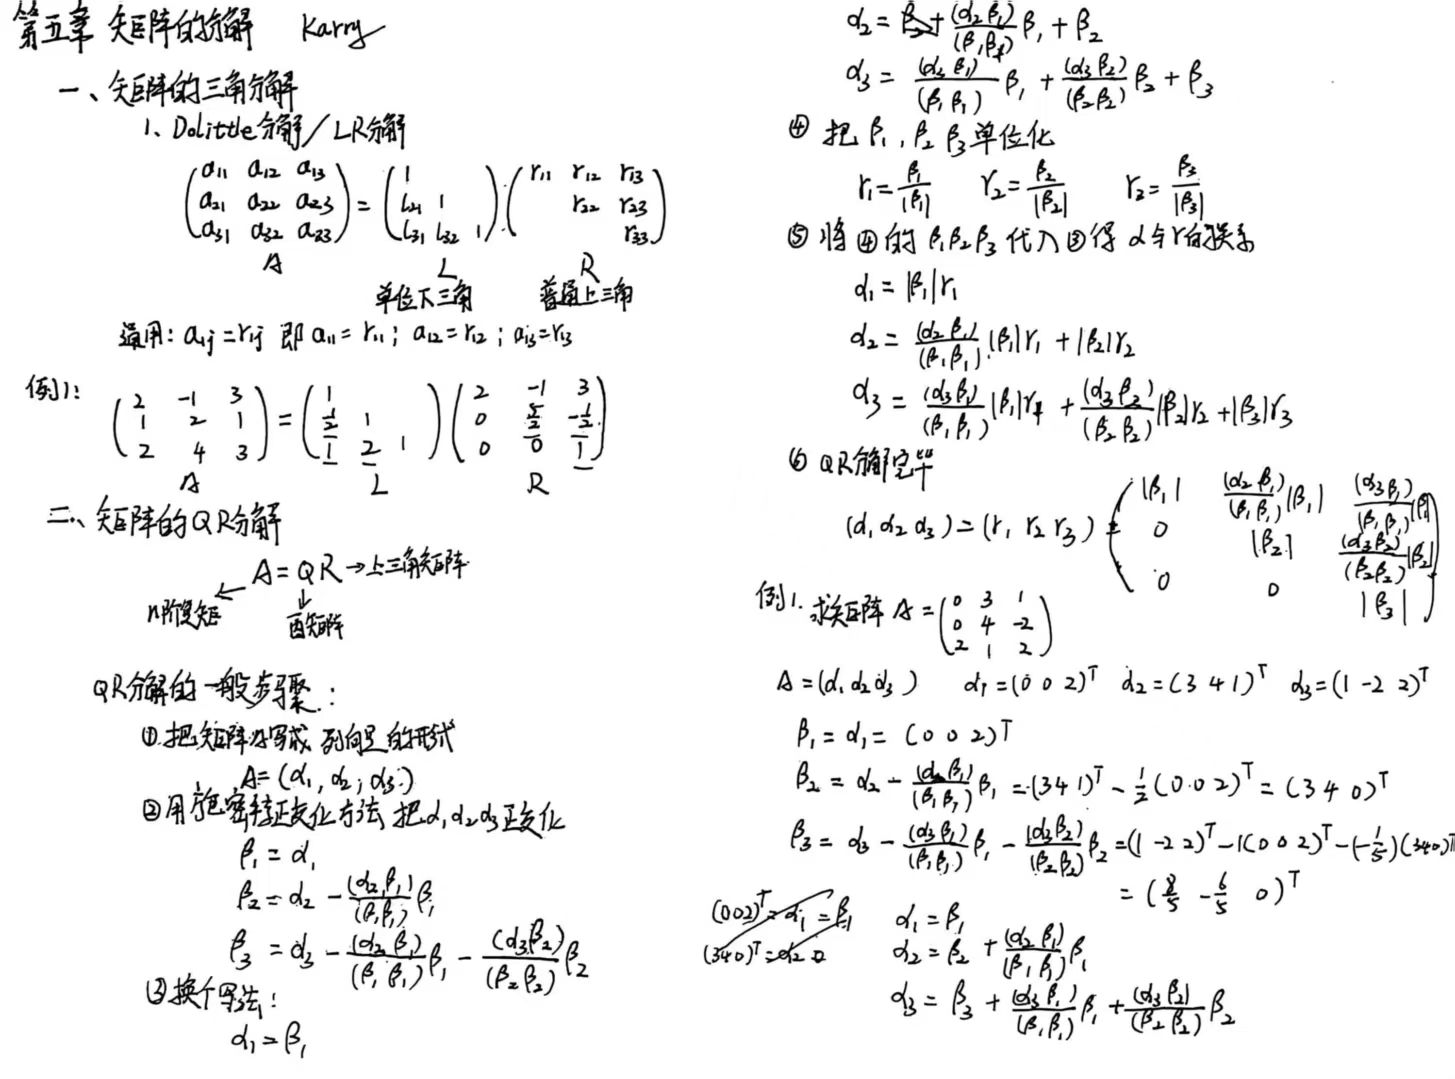
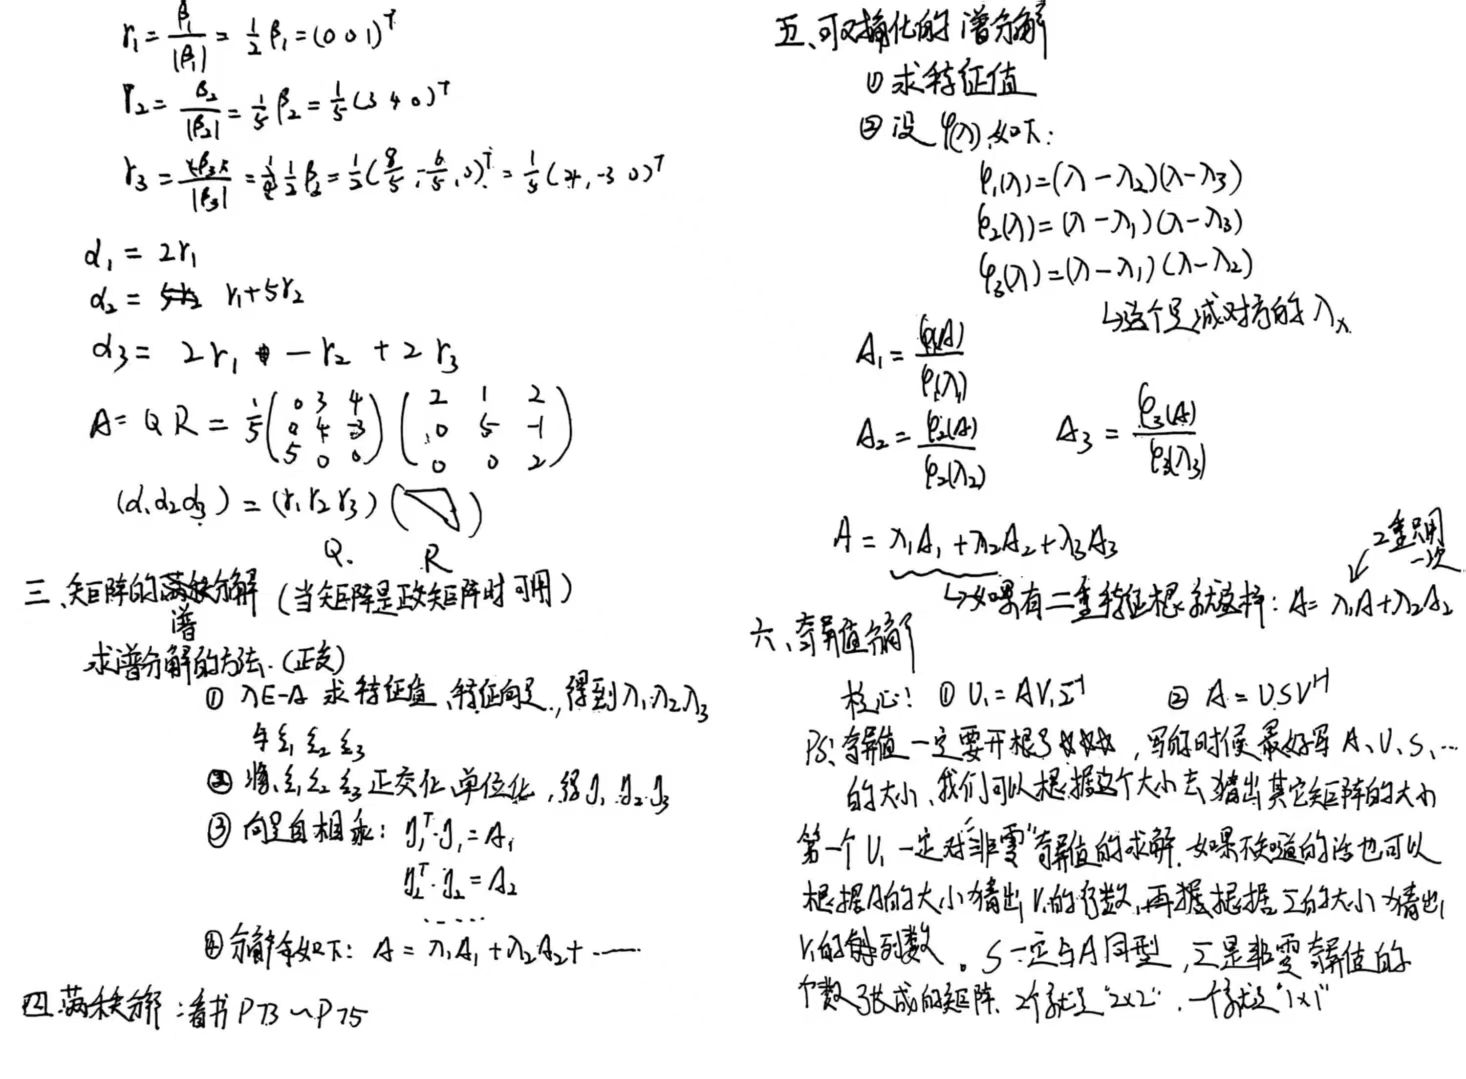
# QR 分解
先将源矩阵写成列向量
\begin{align} A=\begin{bmatrix} a_{11} & a_{12} & a_{13}\\ a_{21} & a_{22} & a_{23}\\ a_{31} & a_{32} & a_{33}\\ \end{bmatrix}=\begin{bmatrix} \alpha_{1} & \alpha_{2} & \alpha_{3}\\ \end{bmatrix} \end{align}正交化,并保留正交化过程记录
\begin{align} \beta_1=\alpha_1\\ \beta_2=\alpha_2-\frac{(\alpha_2,\beta_1)}{(\beta_1,\beta_1)}\beta_1\\ \beta_3=\alpha_3-\frac{(\alpha_3,\beta_1)}{(\beta_1,\beta_1)}\beta_1-\frac{(\alpha_3,\beta_2)}{(\beta_2,\beta_2)}\beta_2\\ \end{align}反写正交化(用 表示)
\begin{align} \alpha_1=\beta_1\\ \alpha_2=\frac{(\alpha_2,\beta_1)}{(\beta_1,\beta_1)}\beta_1+\beta_2\\ \alpha_3=\frac{(\alpha_3,\beta_1)}{(\beta_1,\beta_1)}\beta_1+\frac{(\alpha_3,\beta_2)}{(\beta_2,\beta_2)}\beta_2+\beta_3 \end{align}单位化
\begin{align} \gamma_1=\frac{\beta_1}{|\beta_1|}\\ \gamma_2=\frac{\beta_2}{|\beta_2|}\\ \gamma_3=\frac{\beta_3}{|\beta_3|}\\ \end{align}把 用 换掉
\begin{align} \alpha_1=|\beta_1|\gamma_1\\ \alpha_2=\frac{(\alpha_2,\beta_1)}{(\beta_1,\beta_1)}|\beta_1|\gamma_1+|\beta_2|\gamma_2\\ \alpha_3=\frac{(\alpha_3,\beta_1)}{(\beta_1,\beta_1)}|\beta_1|\gamma_1+\frac{(\alpha_3,\beta_2)}{(\beta_2,\beta_2)}|\beta_2|\gamma_2+|\beta_3|\gamma_3 \end{align}系列就是 Q,上述替换过的就是 R
QR 分解完毕。
# 正交矩阵谱分解
求特征值,特征向量,正交化单位化得到
\begin{align} A_1=\eta_1^T\cdot\eta_1\\ A_2=\eta_2^T\cdot\eta_2\\ \dots \end{align}
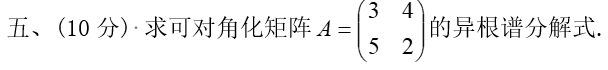
# 可对角化 / 异根谱分解
求特征值,设特征函数,如果有重根只计算一次,这里只做对方的特征值,不管自己的特征值
\begin{align} \varphi _1(\lambda)=(\lambda-\lambda_2)(\lambda-\lambda_3)\\ \varphi _2(\lambda)=(\lambda-\lambda_1)(\lambda-\lambda_3)\\ \varphi _3(\lambda)=(\lambda-\lambda_1)(\lambda-\lambda_2)\\ \end{align}把特征值和矩阵带入
\begin{align} A_1=\frac{\varphi _1(A)}{\varphi _1(\lambda_1)}\\ A_2=\frac{\varphi _2(A)}{\varphi _2(\lambda_2)}\\ A_3=\frac{\varphi _3(A)}{\varphi _3(\lambda_3)} \end{align}
# 满秩分解
满秩分解先将矩阵化为行最简,然后选取指定的 n 列,指定 n 行,这里前后指的是化简前后,而具体指定哪列由化简后的阶梯矩阵决定。
前列后行
具体流程请看书 P74-P75
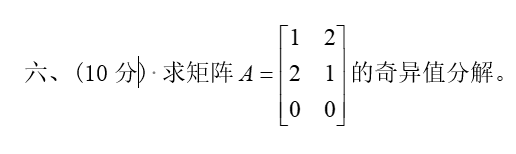
# 奇异值分解
具体流程请看书 P85
核心在于这两个公式,下面我会给予做题提示。
\begin{align} U_n=AV_n\Delta^{-1}\\ A=USV^H \end{align}其中 S 一定与 A 同型, 是非零奇异值张成的矩阵且一定是方阵,如果时间紧张我们可以通过 A、S、 的大小猜测出其他元素的大小。注意!奇异值要开根号!!! 一定要求逆!!!
- 求出 的全部特征值及奇异值,由所有非零奇异值得到正线对角矩阵 进而得到奇异矩阵
- 对于 的每一个不同的特征根,求出与之相应的特征向量的极大无关组,经正交化、单位化得 相应于该特征根的标准正交特征向量组。将其中与非零特征根相应的那些小组(作为一些列向量)顺序排成矩阵 其次序应与 中相关奇异值在对角线上的排列顺序相一致。再以 相应于零特征根的标准正交特征向量(极大无关)组排成矩阵。于是可得酉矩阵
- 计算
- 求出 相应于零特征根的一个标准正交特征向量(极大无关)组,由它们排成 的部分酉阵,可得 综上,便得到奇异值分解
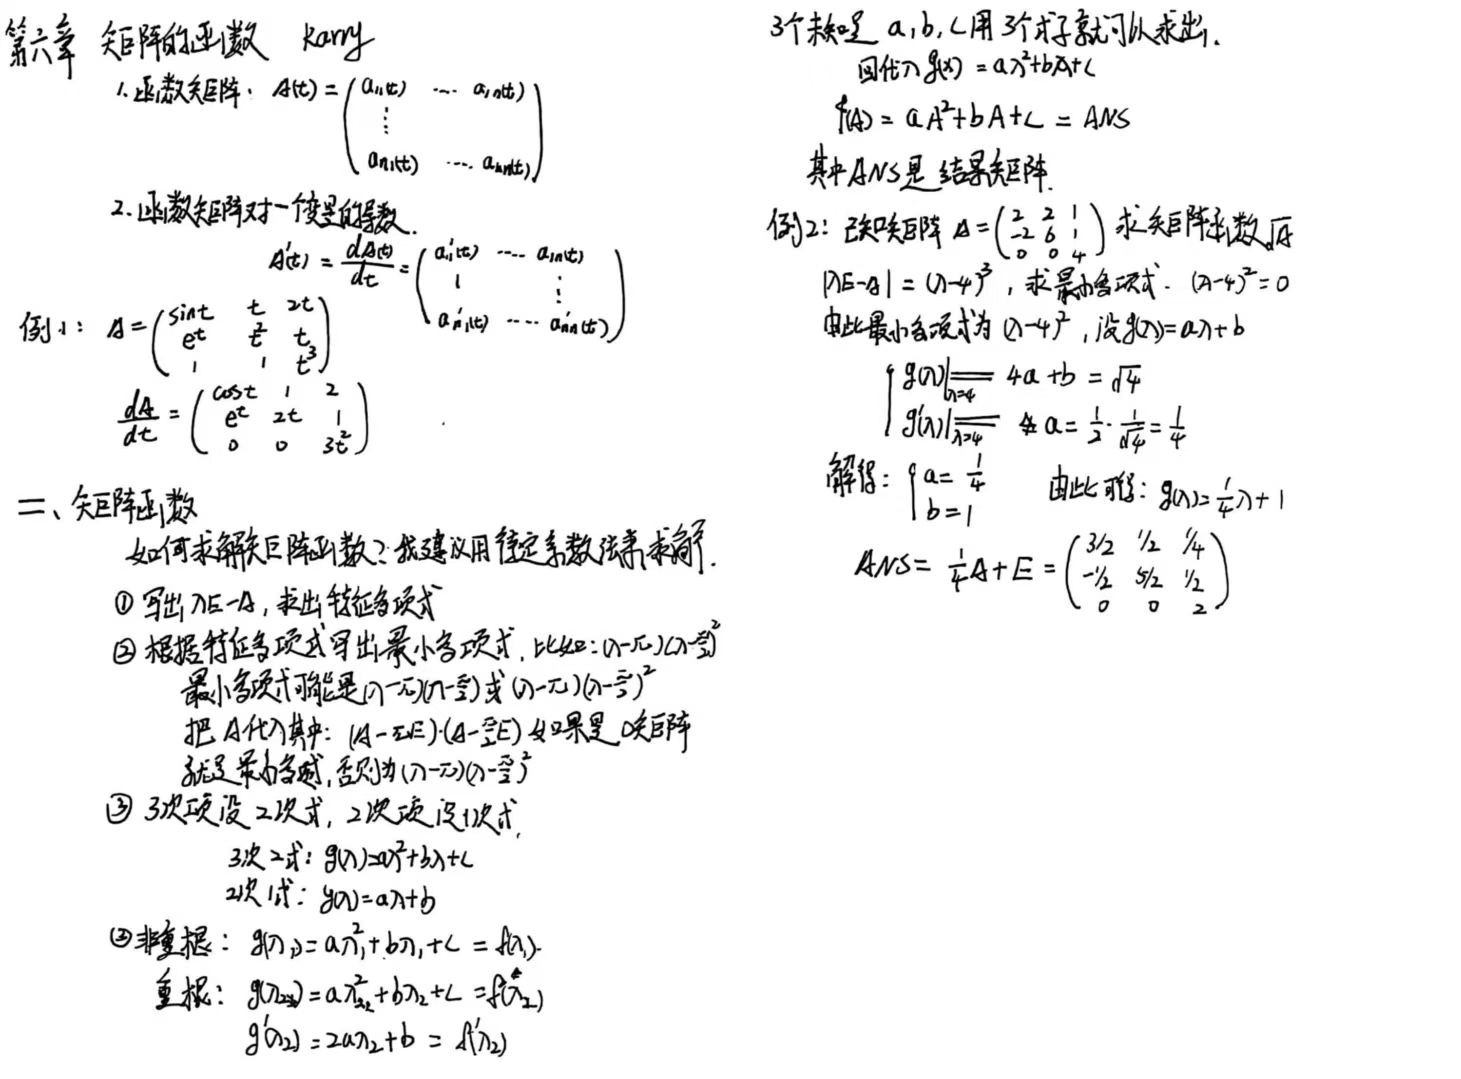
# 矩阵函数
推荐使用待定系数法求解:
- 写出,求出特征多项式
- 求出最小多项式,详见最小多项式章节
- 观察最小多项式次数 n,设 n-1 次多项式
- 将特征值带入右侧等于目标函数,当有重根时两侧同时求导再带入
例:已知矩阵
求矩阵函数
将矩阵 A 带入,先从最低次试起
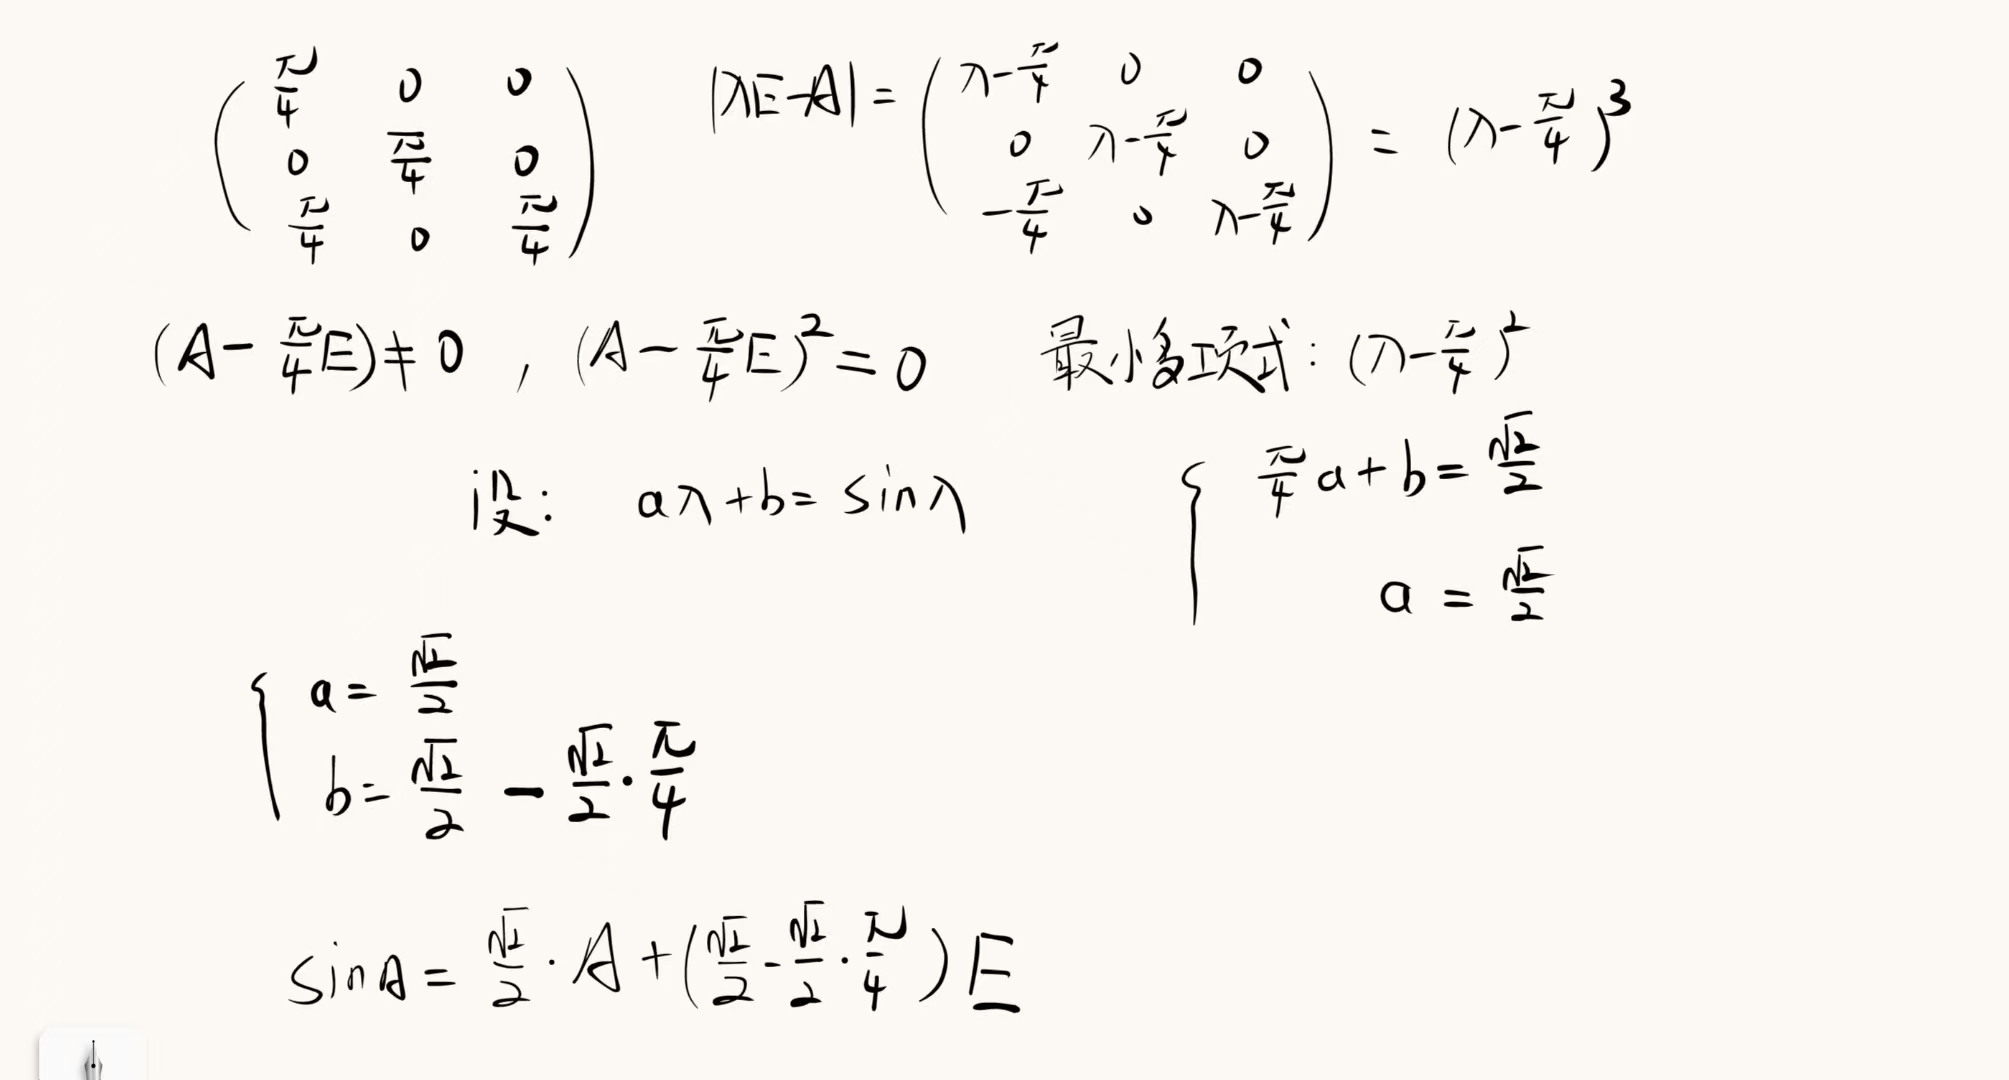
\begin{align} (A-4E)\ne O\\ (A-4E)^2= O \end{align}因此最小多项式就是,平方项设 1 次式
特征值带入,重根求导
\begin{align} 4a+b=2\\ a=\frac{1}{4} \end{align}解得 a 与 b,b=1
# 2011
设 是线性空间 的一组基,线性变换 使,求 的所有特征根及全部特征向量。
\begin{align} \delta(\varepsilon_1,\varepsilon_2,\varepsilon_3)=(\varepsilon_1,\varepsilon_2,\varepsilon_3)\begin{bmatrix} 0 & 0 & 1\\ 0 & 1 & 0\\ 1 & 0 & 0\\ \end{bmatrix} \end{align} \begin{align} |\lambda E-A|=\begin{bmatrix} \lambda & 0 & -1\\ 0 & \lambda-1 & 0\\ -1 & 0 & \lambda\\ \end{bmatrix} \end{align}得到特征值
得到特征向量
\begin{align} l_1=(-1,0,1)^T\\ l_2=(1,0,1)^T\\ l_3=(0,1,0)^T \end{align} \begin{align} \text{对于特征值}1\\ k_1(\varepsilon_1+\varepsilon_3)+k_2(\varepsilon_2)\\ \text{对于特征值}-1\\ k3(-\varepsilon_1+\varepsilon_3) \end{align}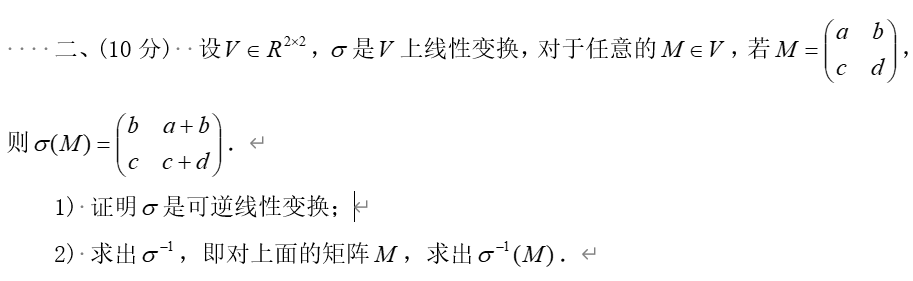
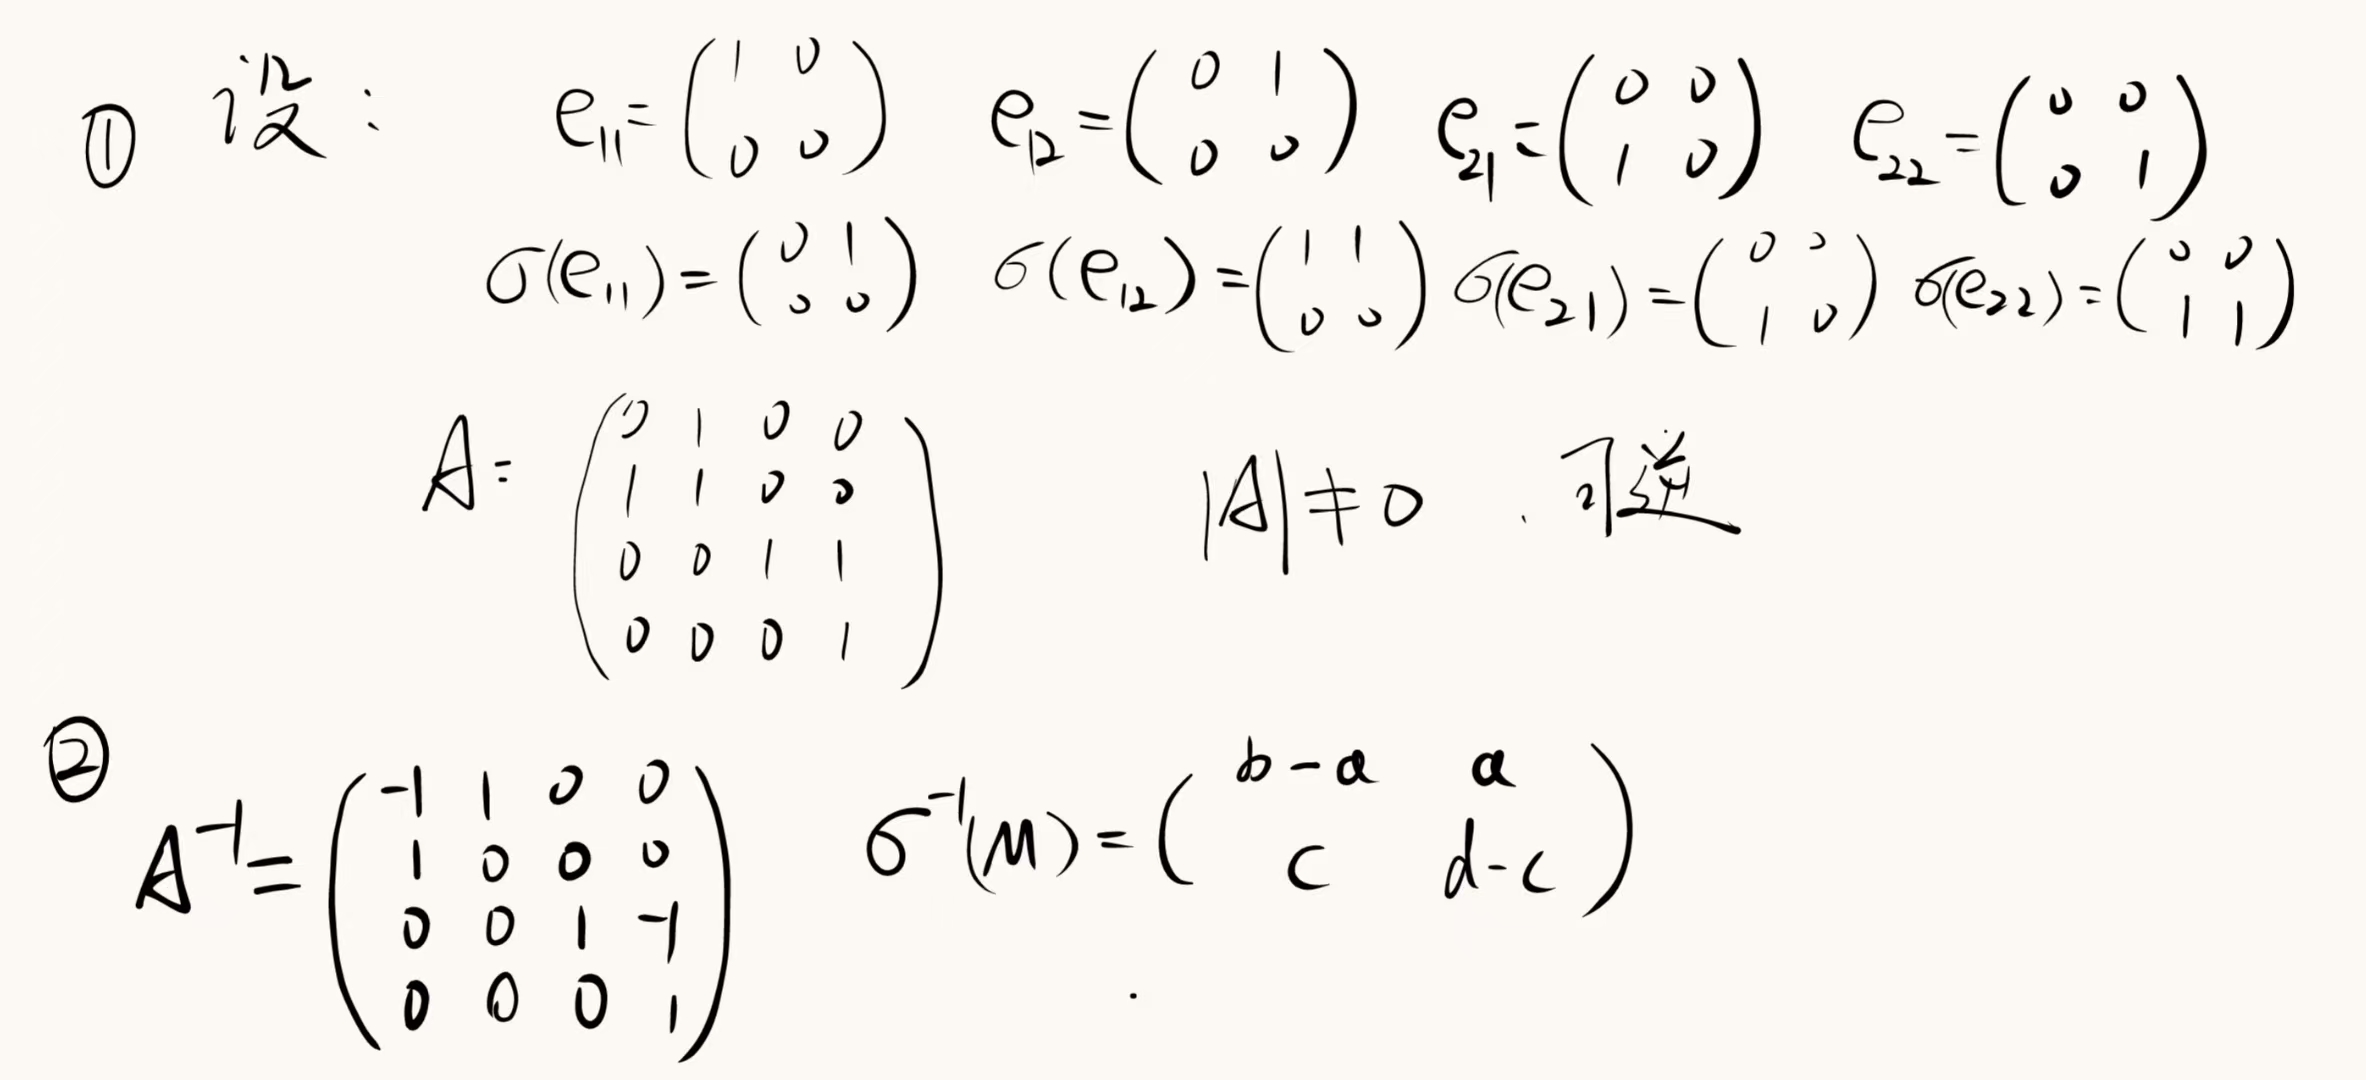
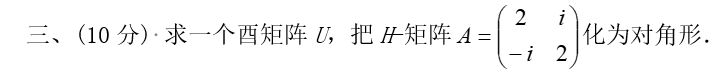
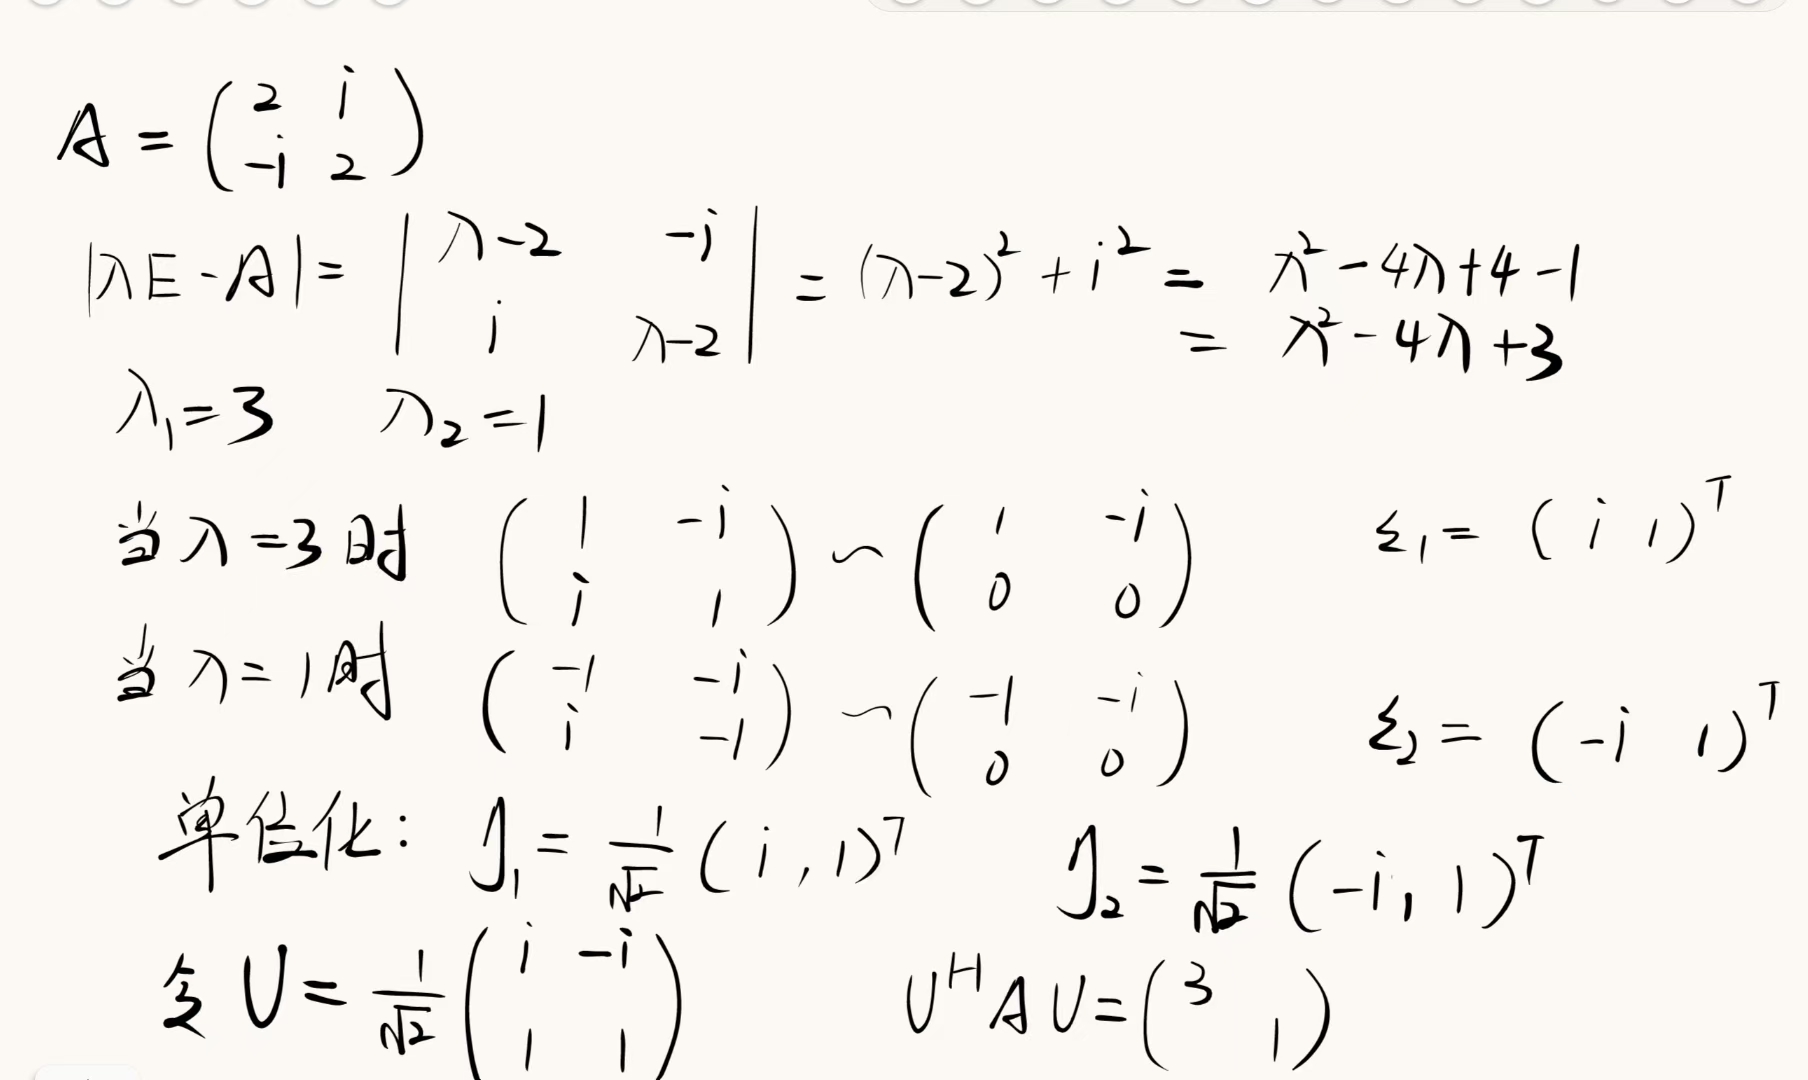
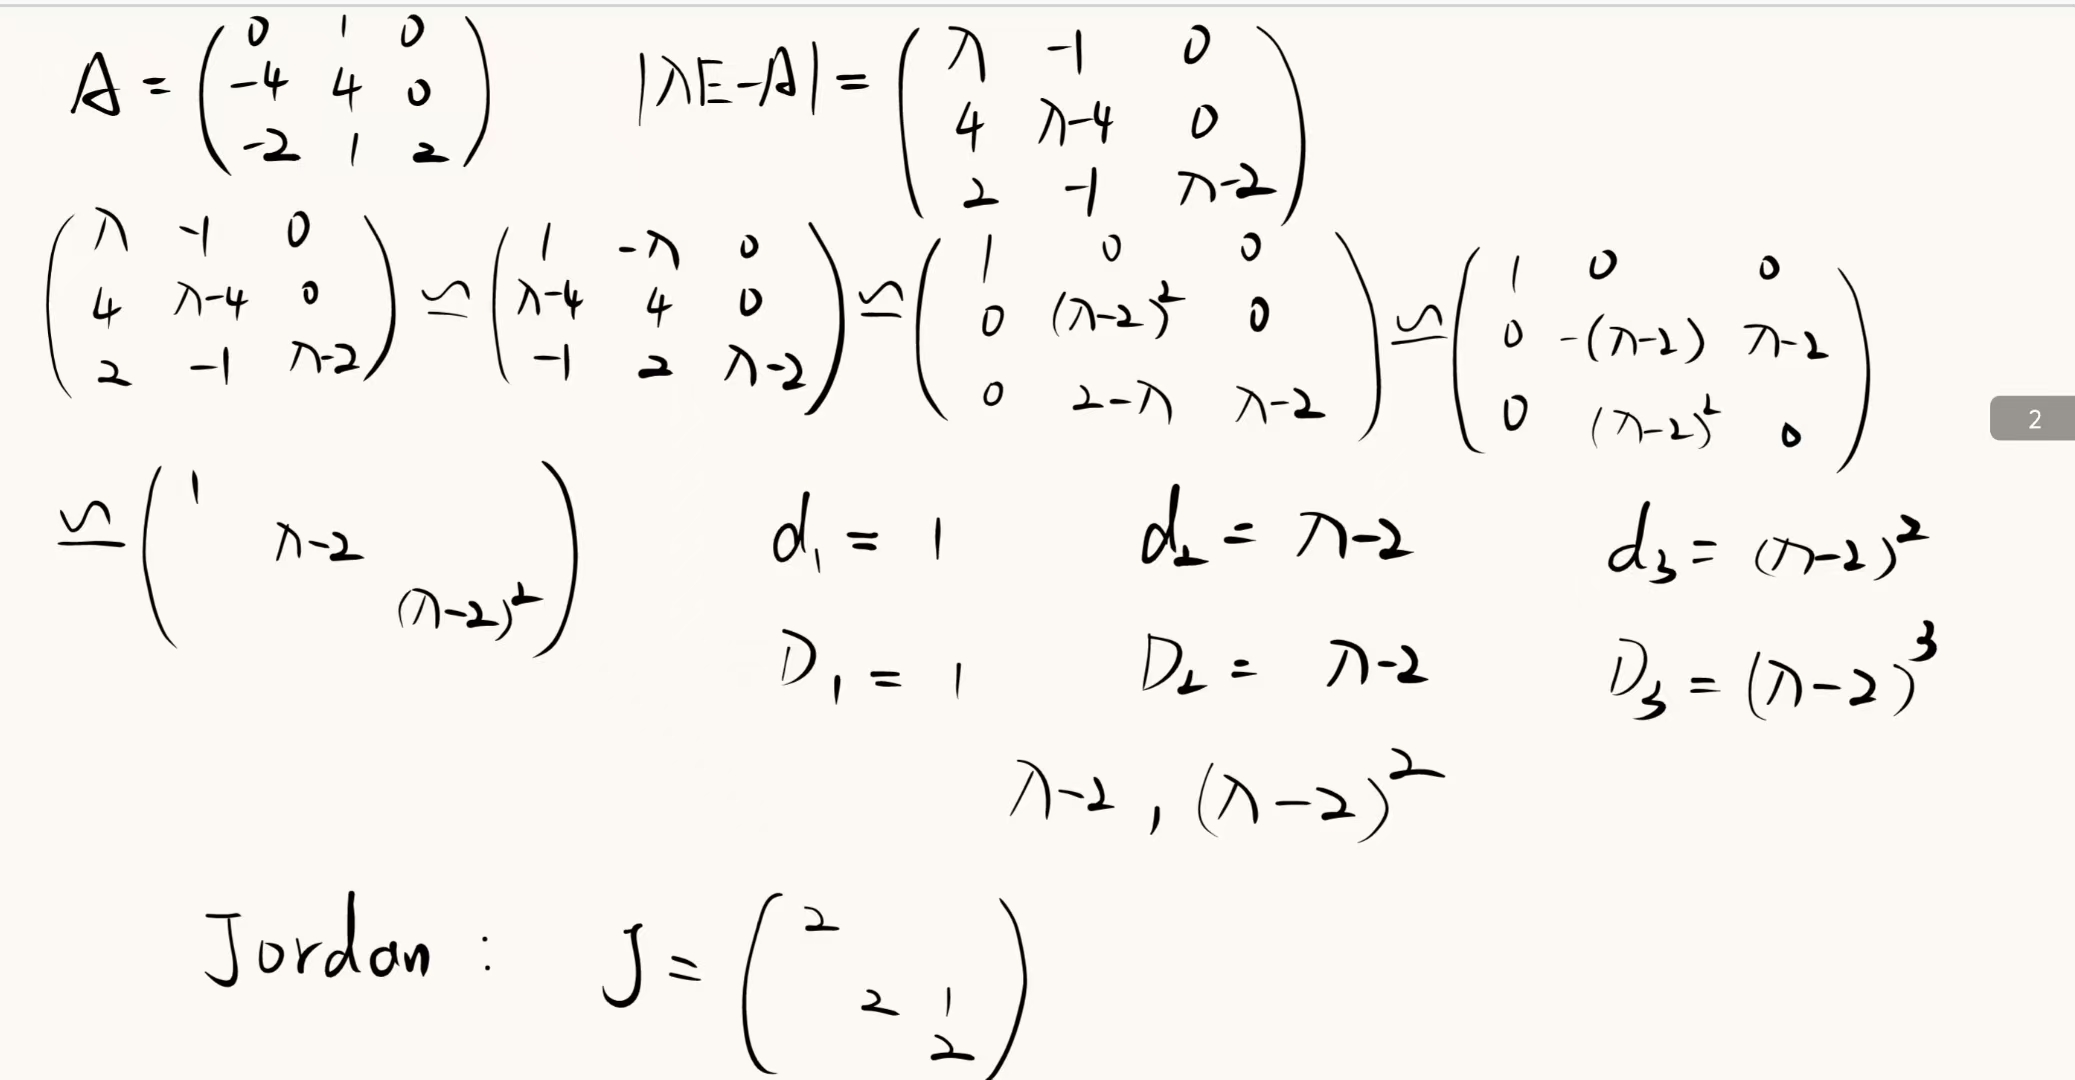
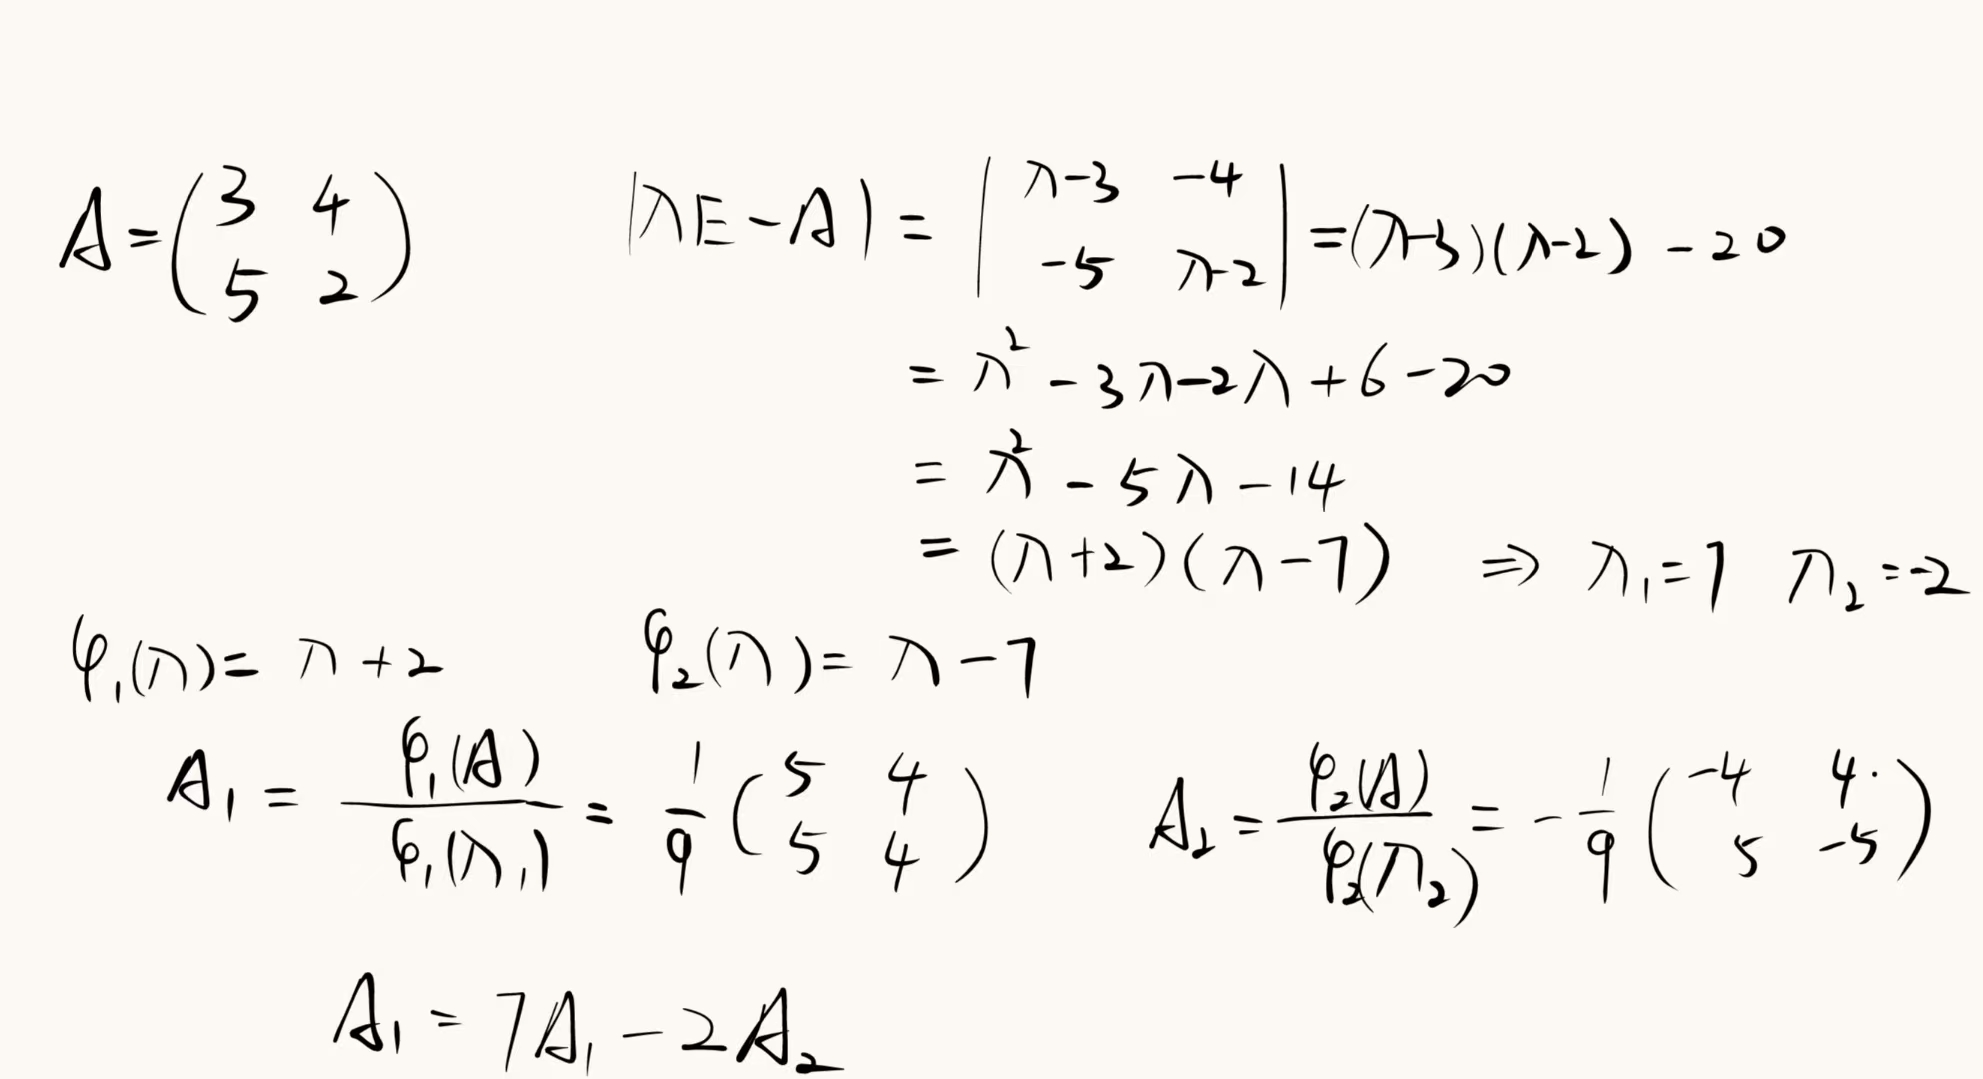
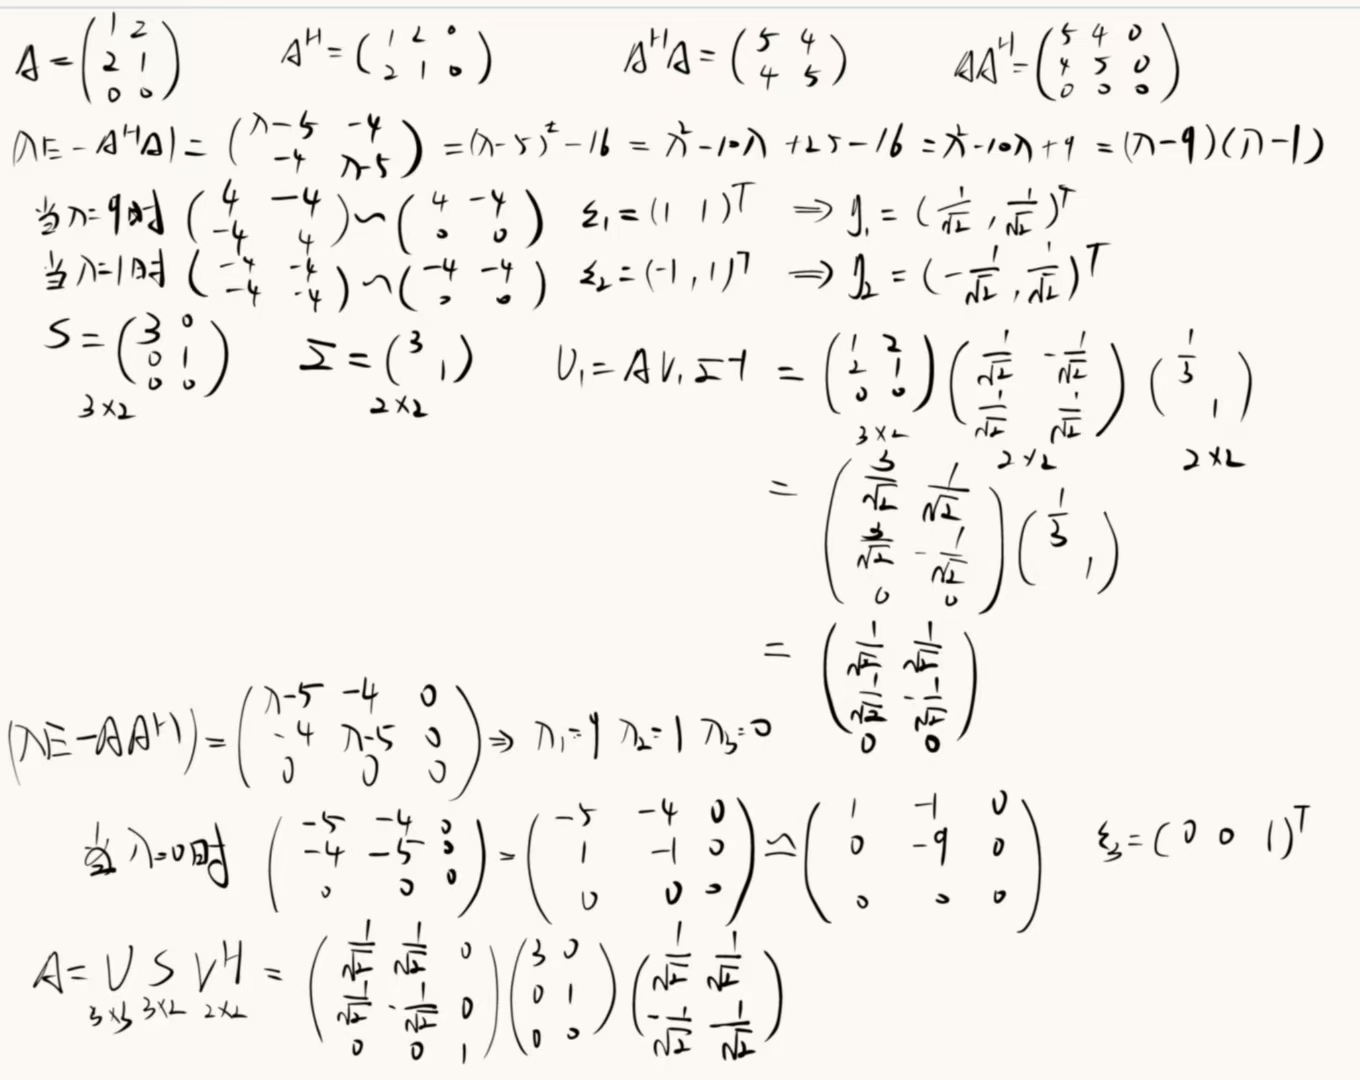
C 是 nxn 的笔误了。。
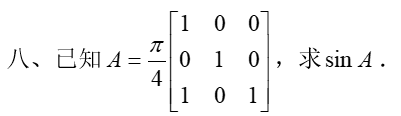
# 2013-J
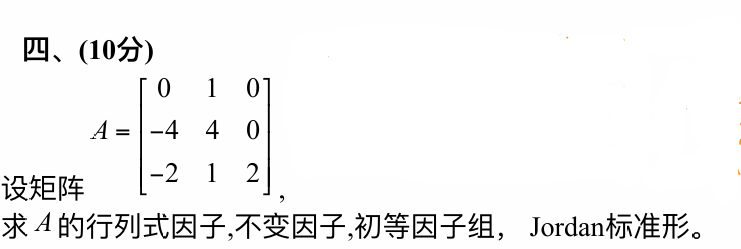
# 2021

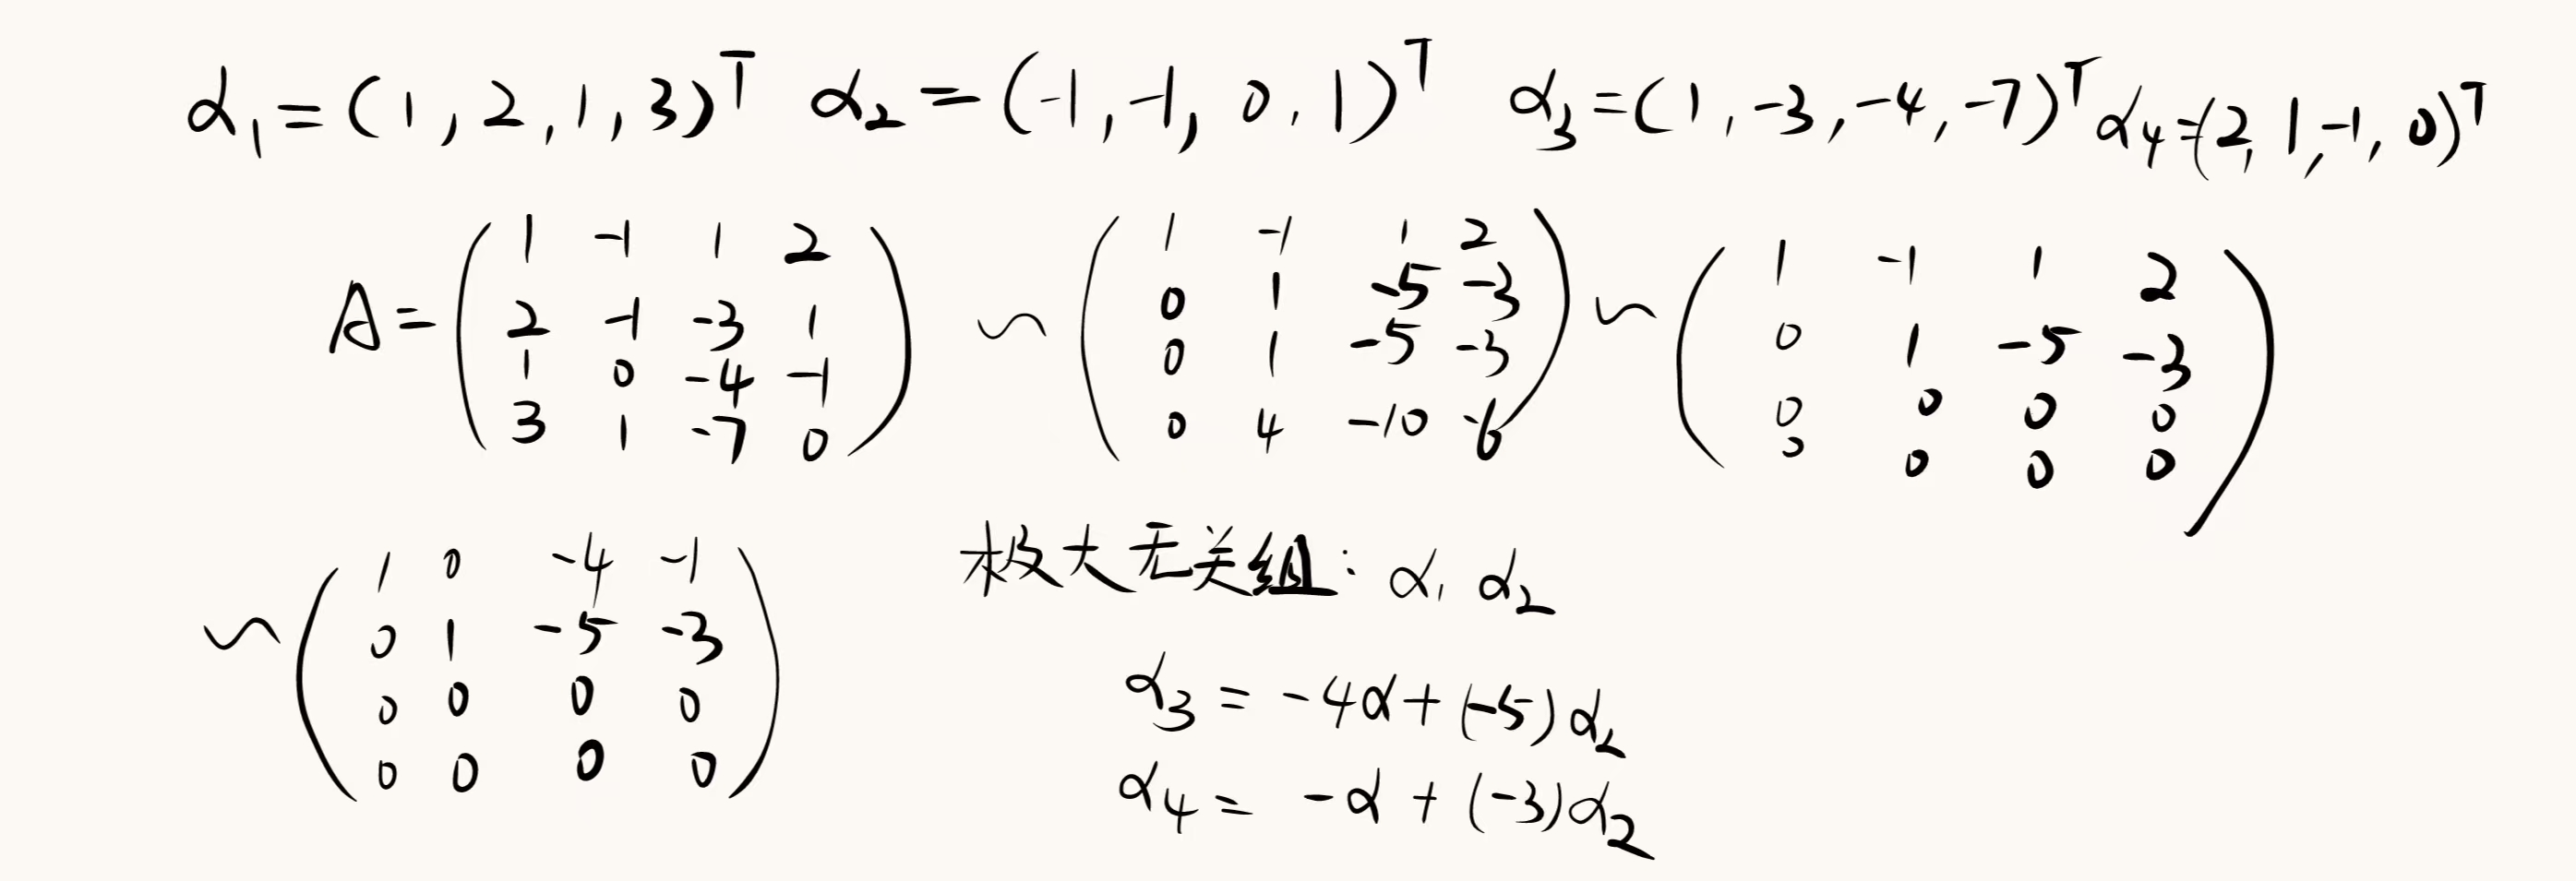
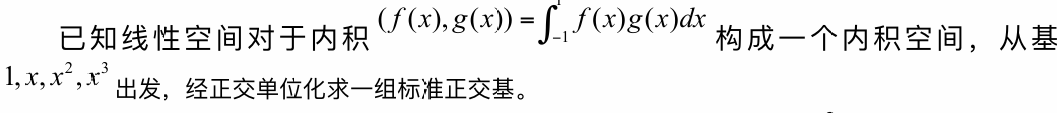
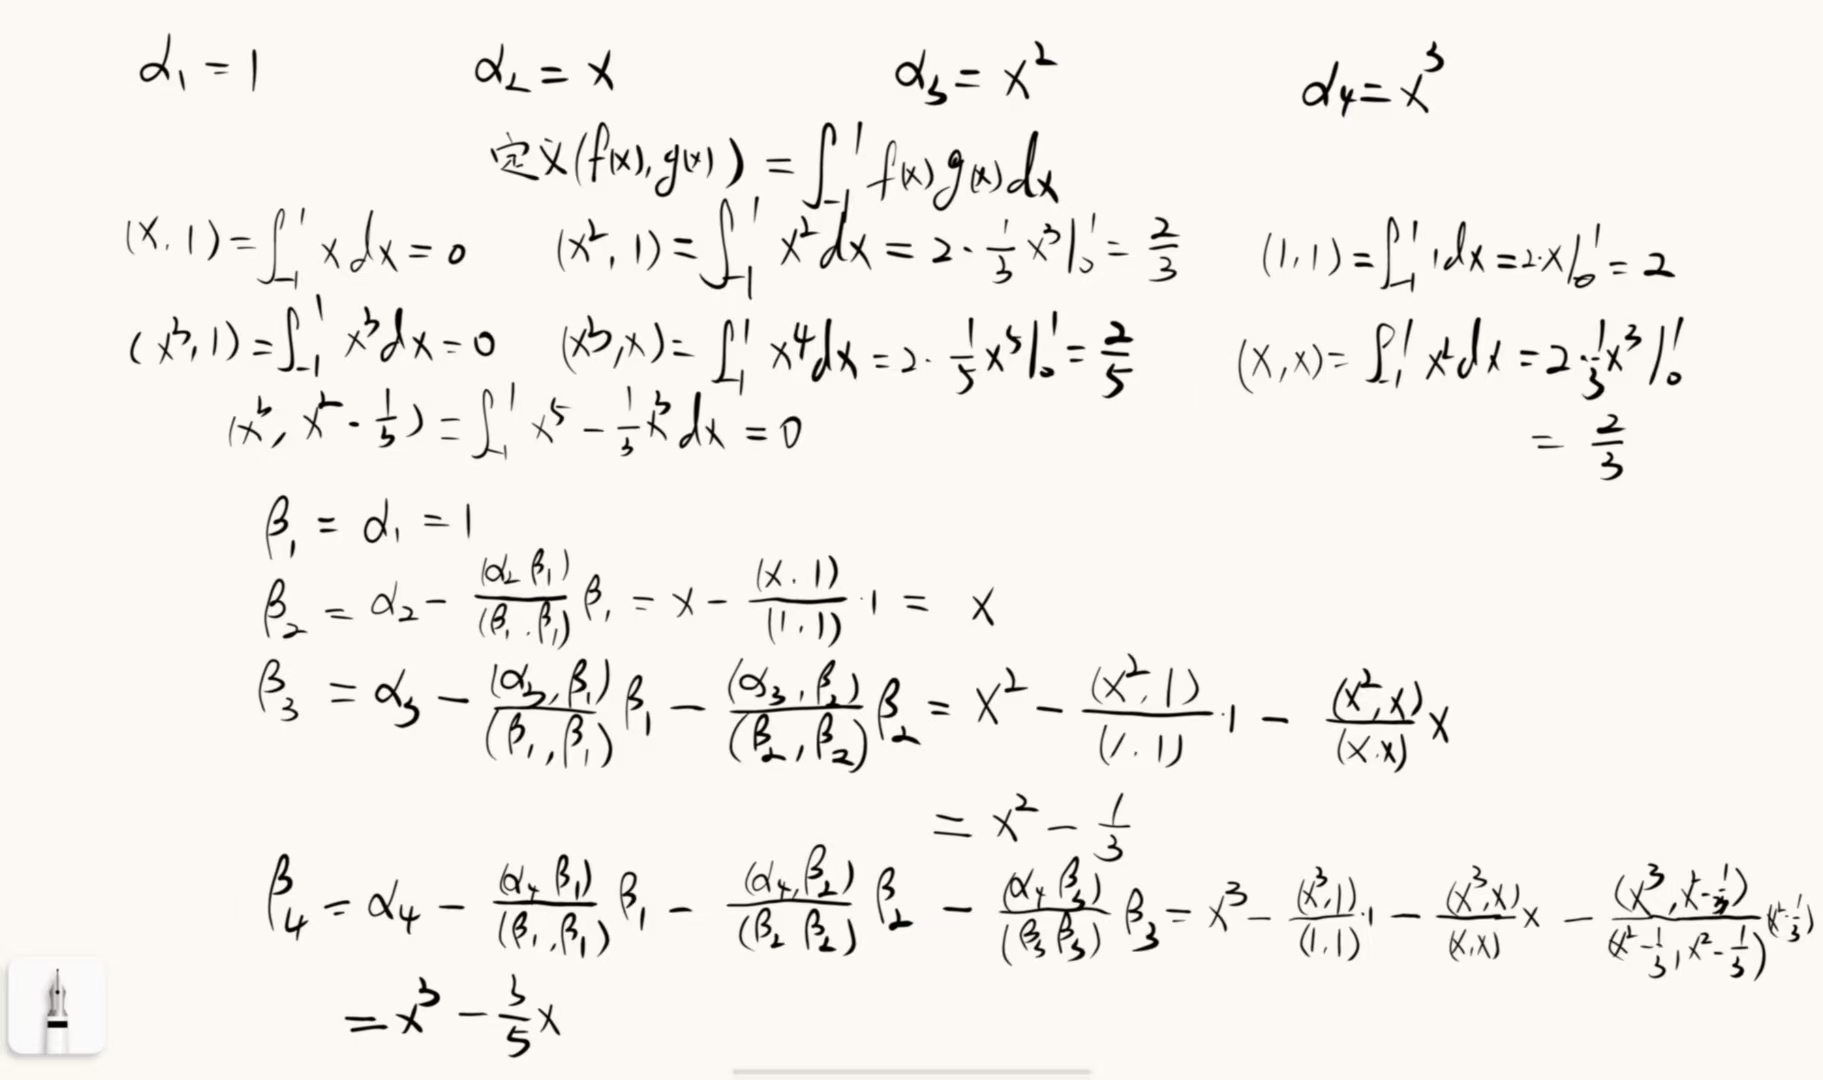
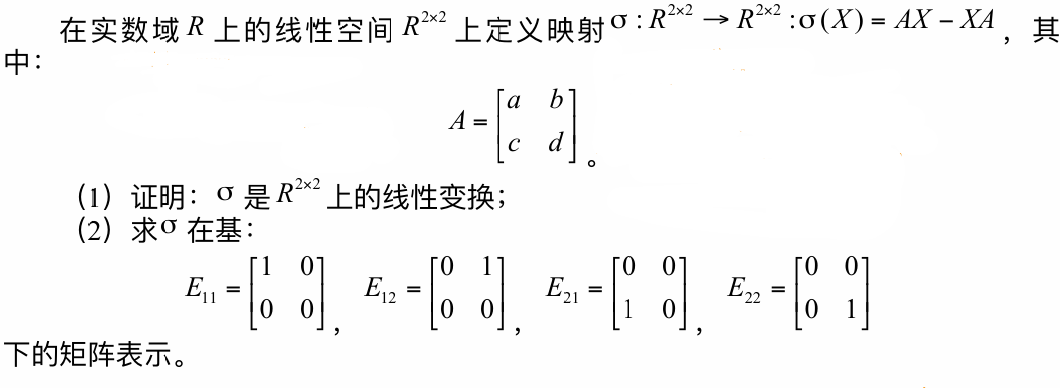
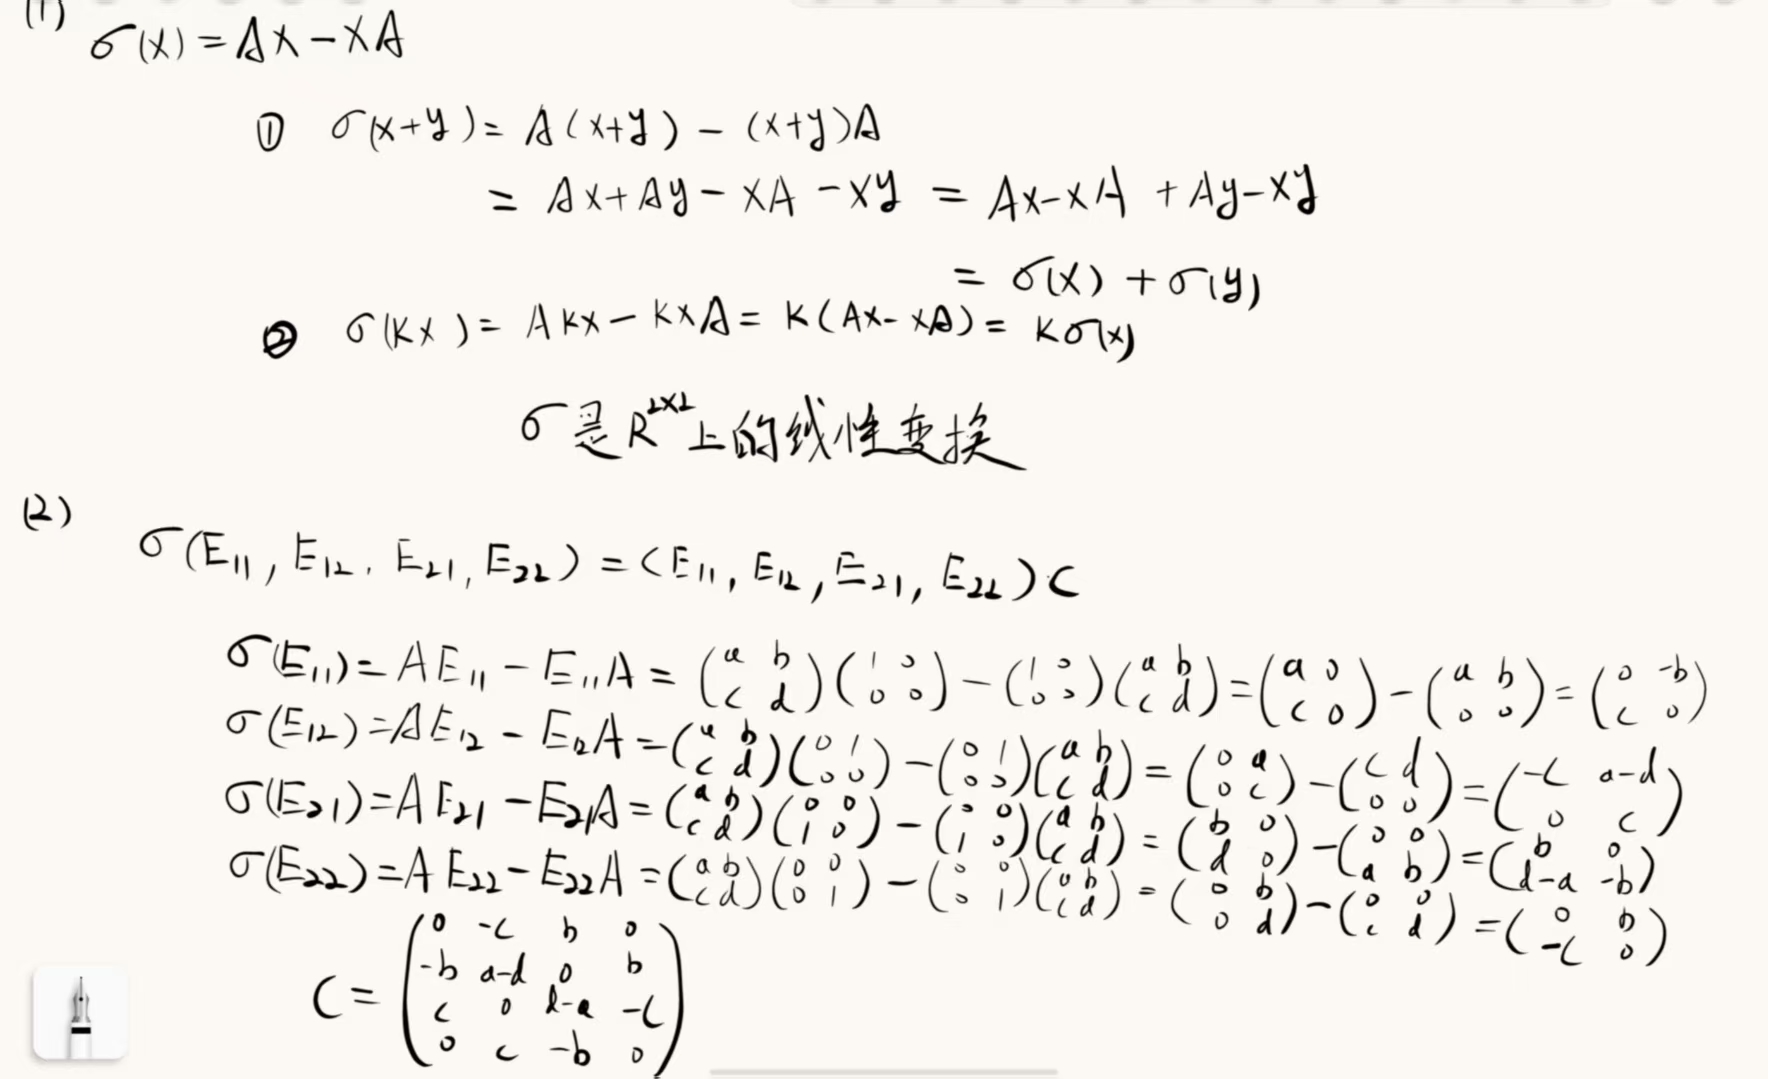
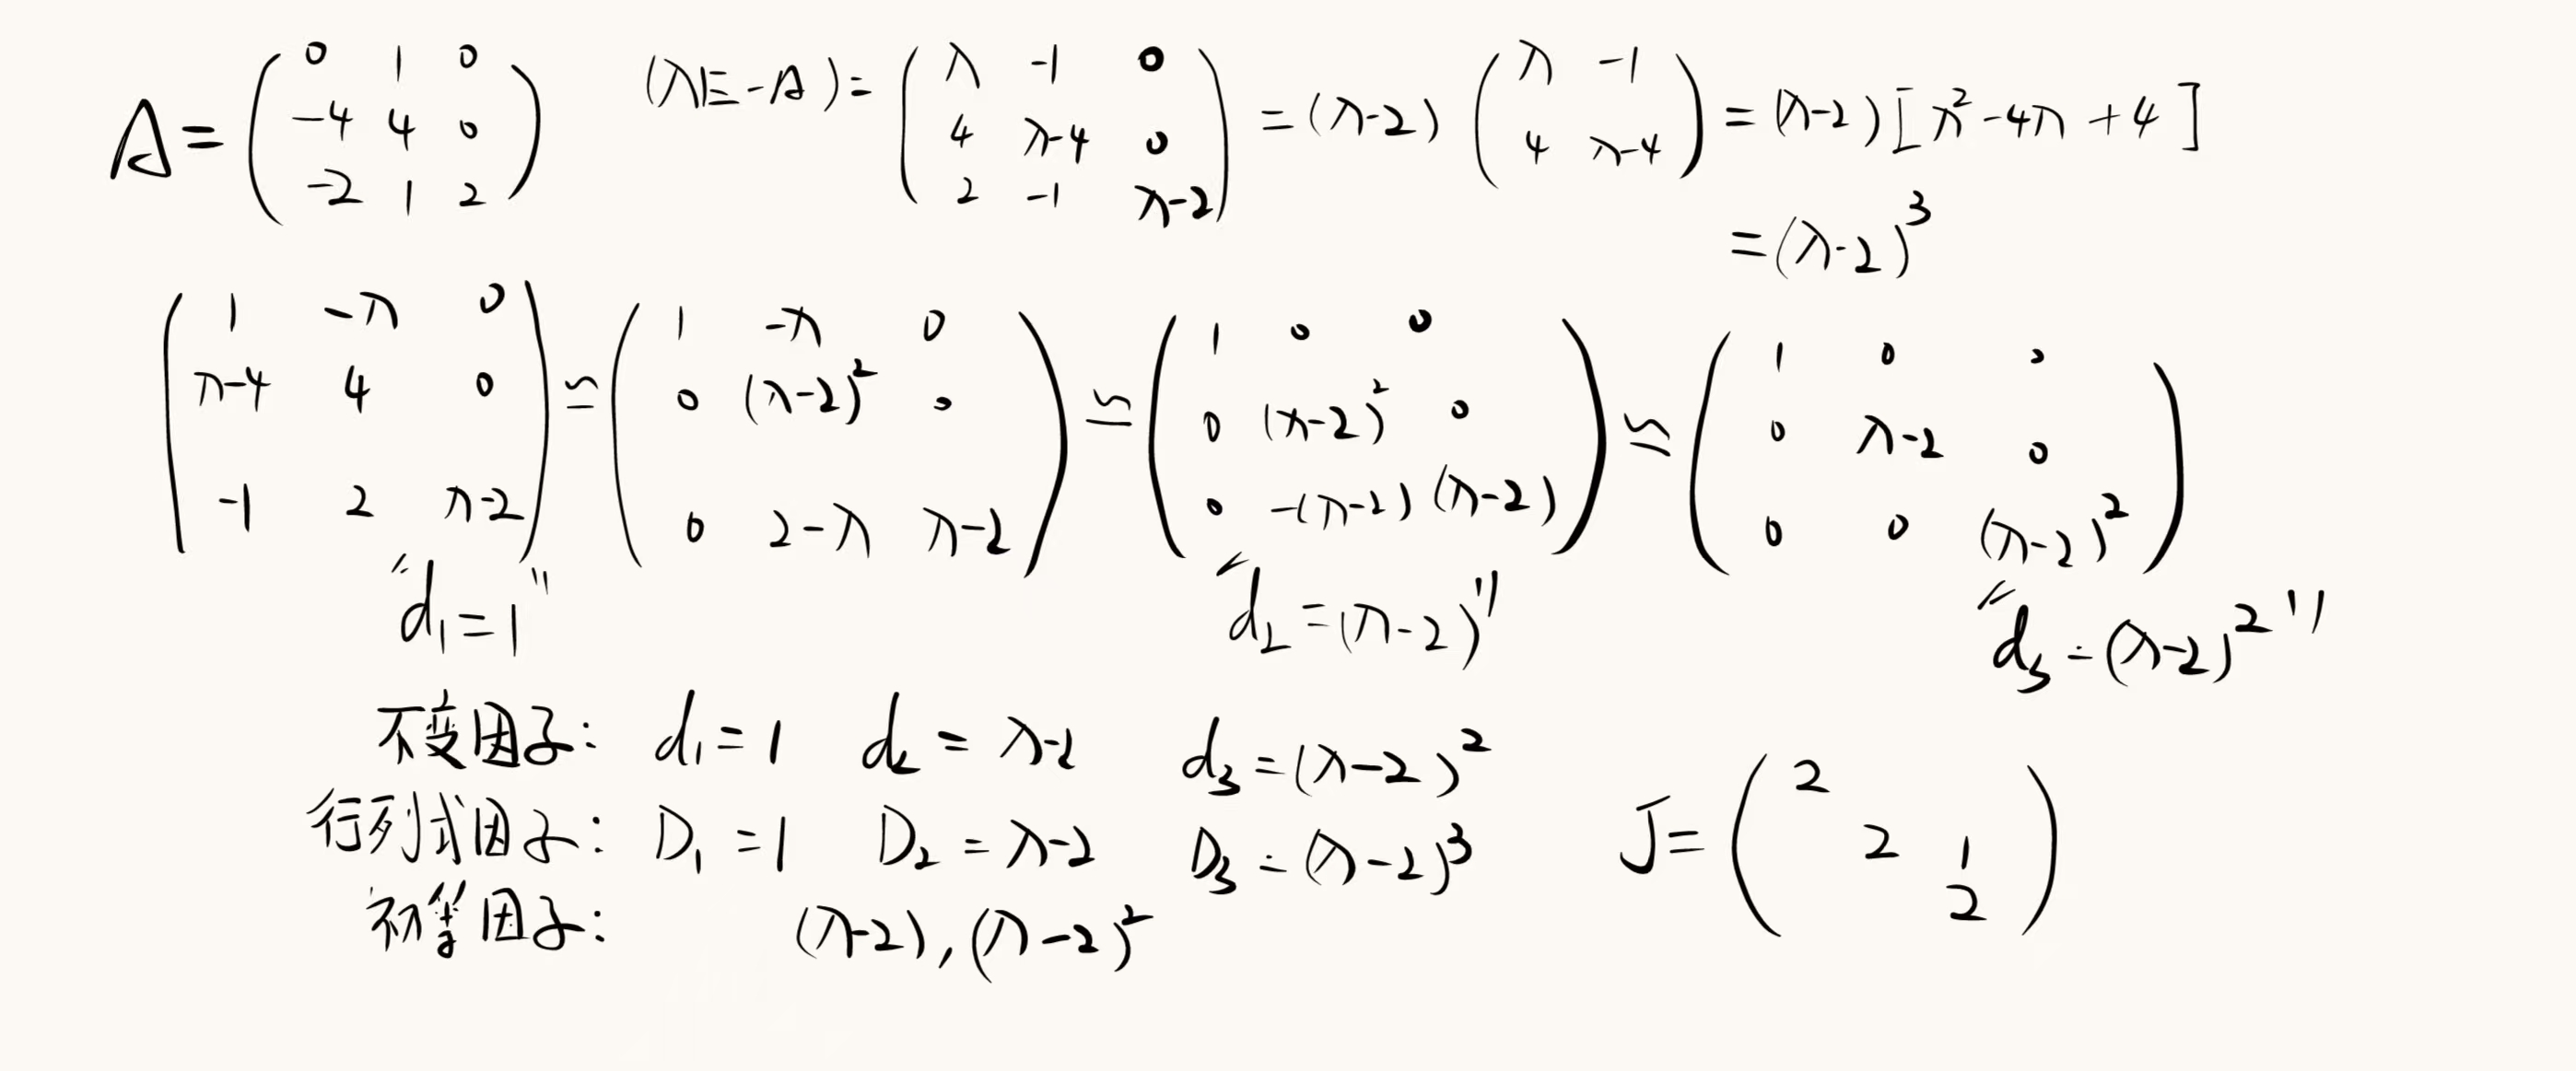
# 2022-?
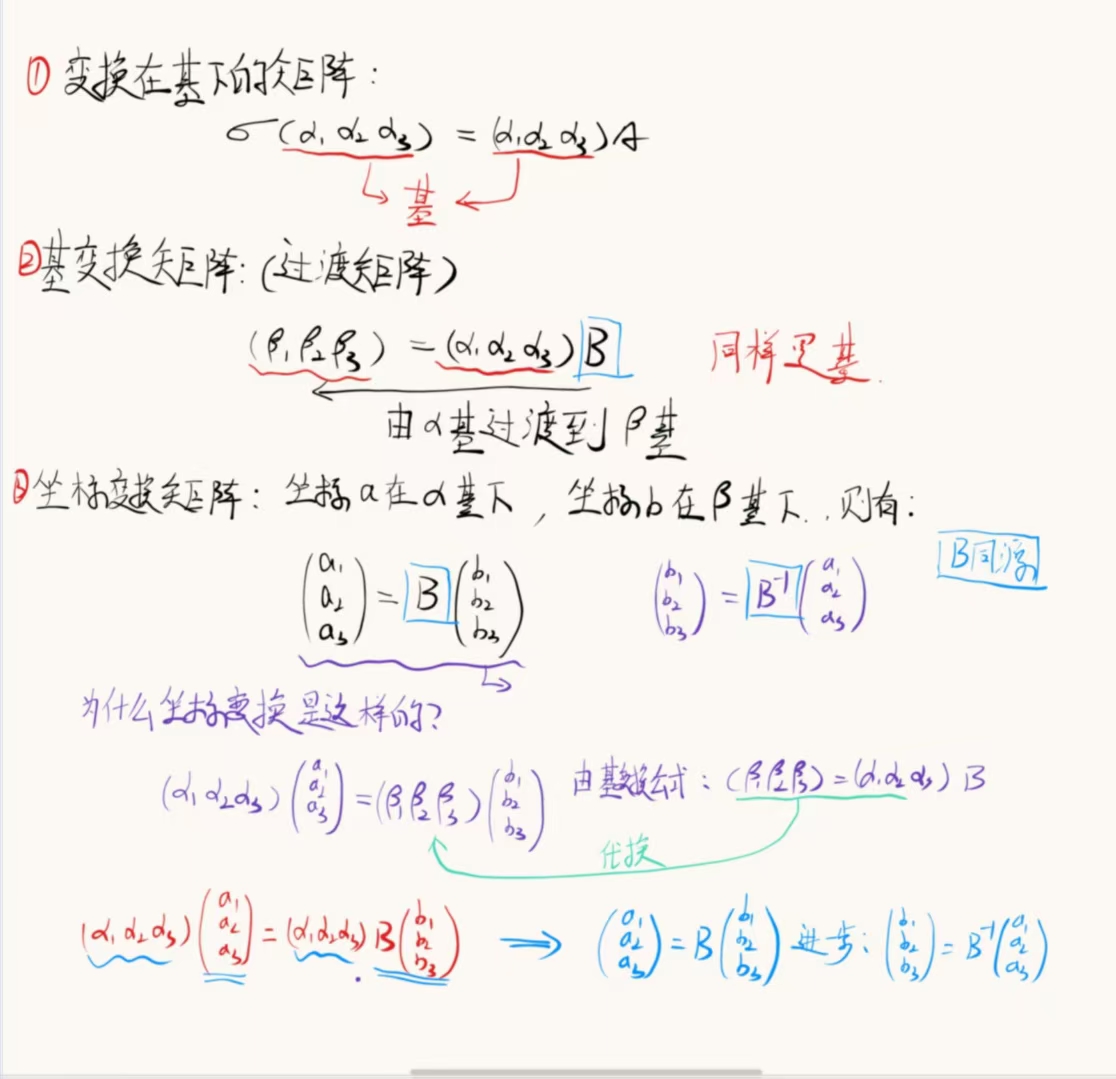
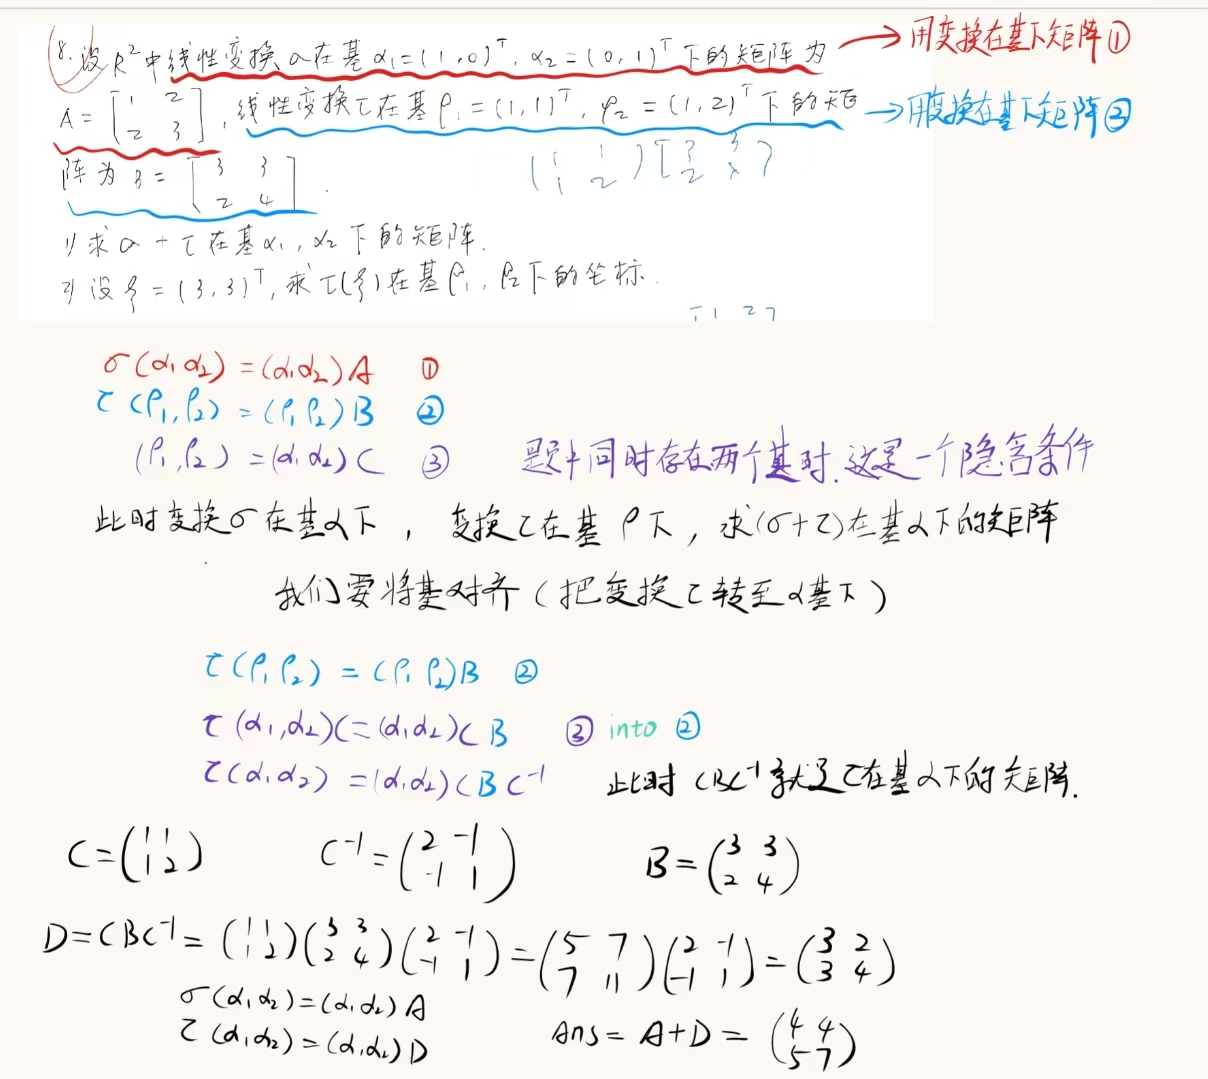
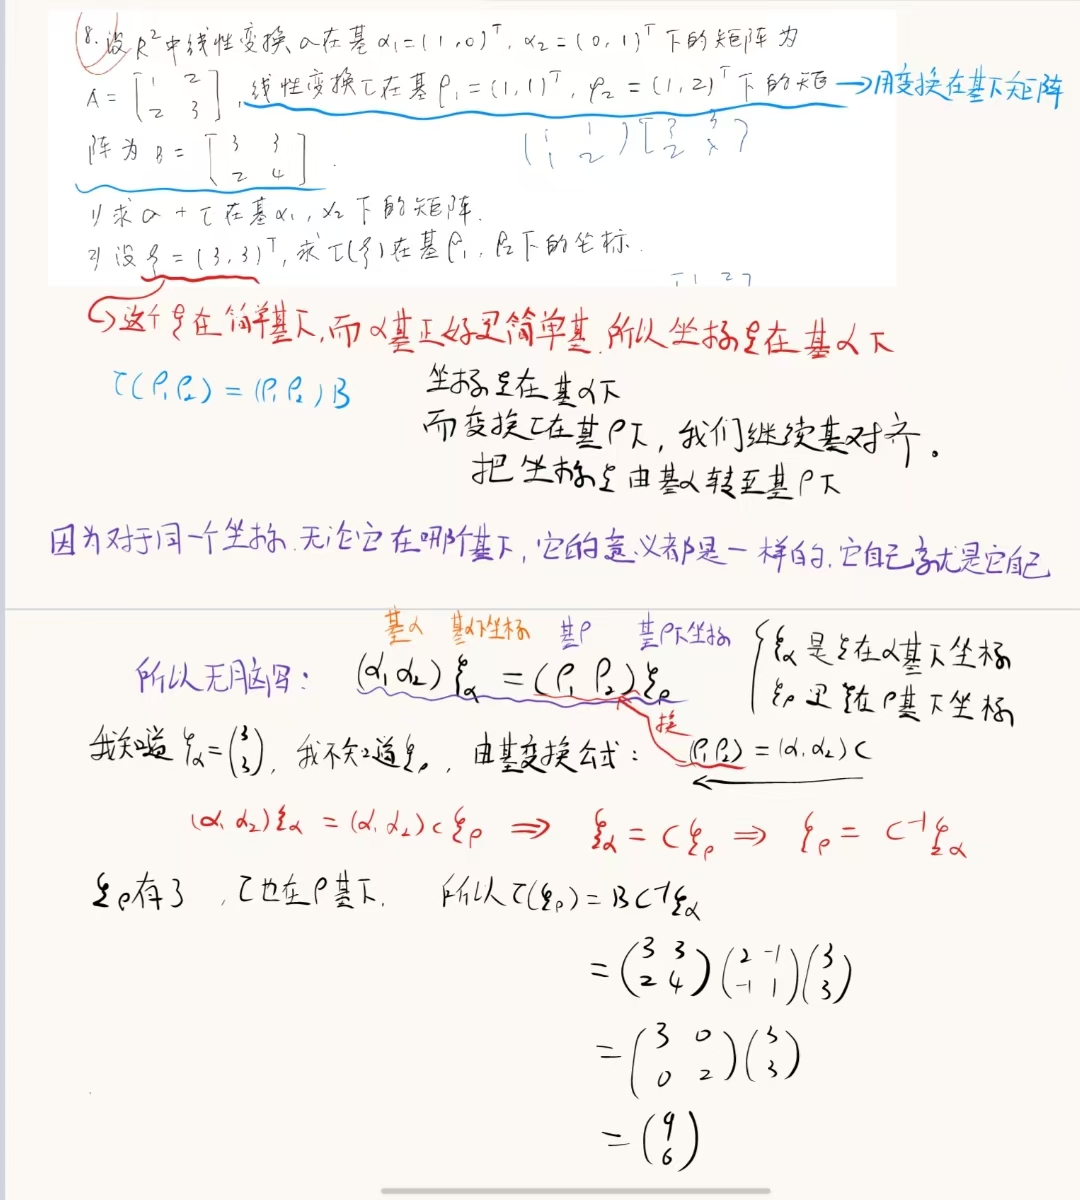
这里针对长春理工大学 2022-2023 年矩阵论期末考试最后一道题(8 题)的相关内容做出个人解题见解。
我认为 PDF 中的题解有问题,如果同样对这道题有疑问的同学,可在文章评论区(我可能看不到),微信(Sa9329Mxz),QQ(735690757)进一步讨论。
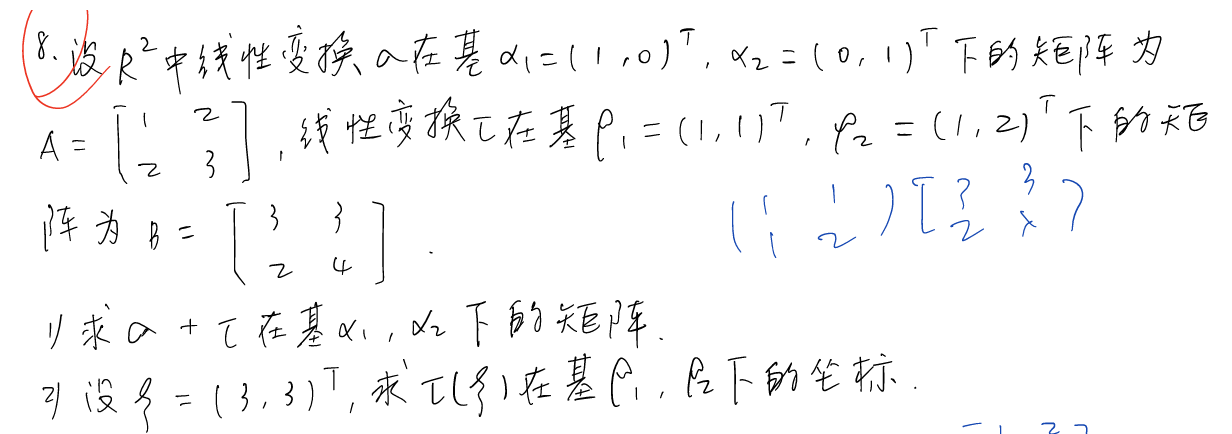
基变换公式来自于 p8
坐标变换公式来自于 p9
线性变换在基下矩阵公式来自于 p19
线性变换作用在坐标下公式来自于 p22
# 手写版
这个手写版我会放在我的书里,但是可能会弄丢了,保险起见我把它扫描上来了。
# 特别鸣谢
特别鸣谢我的室友:求求你别骗我,对本文详细审阅。
